SPI驱动开发
参考资料:
<u>https://mi.feishu.cn/wiki/OwgawrsVbiagCCkRo6EcpCu0nMg?fromScene=spaceOverview</u>
SPI驱动子系统框架
从硬件的角度看,主控芯片通过SPI控制器去访问SPI设备:
-
SPI控制器负责SPI传输,它并不了解传输的数据含义:它只提供传输能力
-
我们需要阅读SPI设备手册,才能知道所收发的数据的含义
<img src="C:\Users\MeiHao\AppData\Local\Temp\dsh_docx\pandoc\media/media/image83.png" style="width:4.64417in;height:3.32549in" alt="图示, 示意图 AI 生成的内容可能不正确。" />
从应用程序角度看:
-
SPI控制器驱动程序提供了传输能力
-
APP可以直接通过SPI控制器驱动程序来读写SPI设备,这时编写APP的人需要阅读芯片手册
-
APP可以通过SPI设备驱动程序来读写SPI设备,编写设备驱动程序的人需要阅读芯片手册,他编写的驱动程序可以让APP开发人员更轻松地使用SPI设备
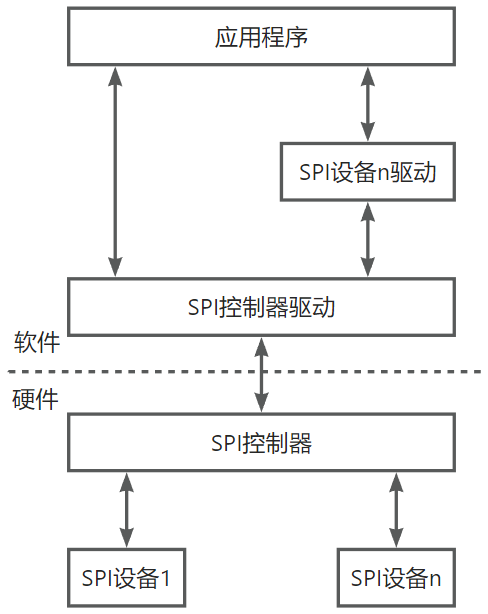
在上图中,APP可以通过SPI控制器驱动访问SPI设备1、SPI设备n;也可以通过SPI设备n的驱动程序来访问设备n。
从驱动程序的角度看,SPI控制器驱动程序分为上半部、下半部,上半部把接口固定下来并实现通用的代码;下半部是硬件相关的代码。SPI设备驱动程序也可以分为上半部、下半部。下图的SPI设备以spi lcd为例。
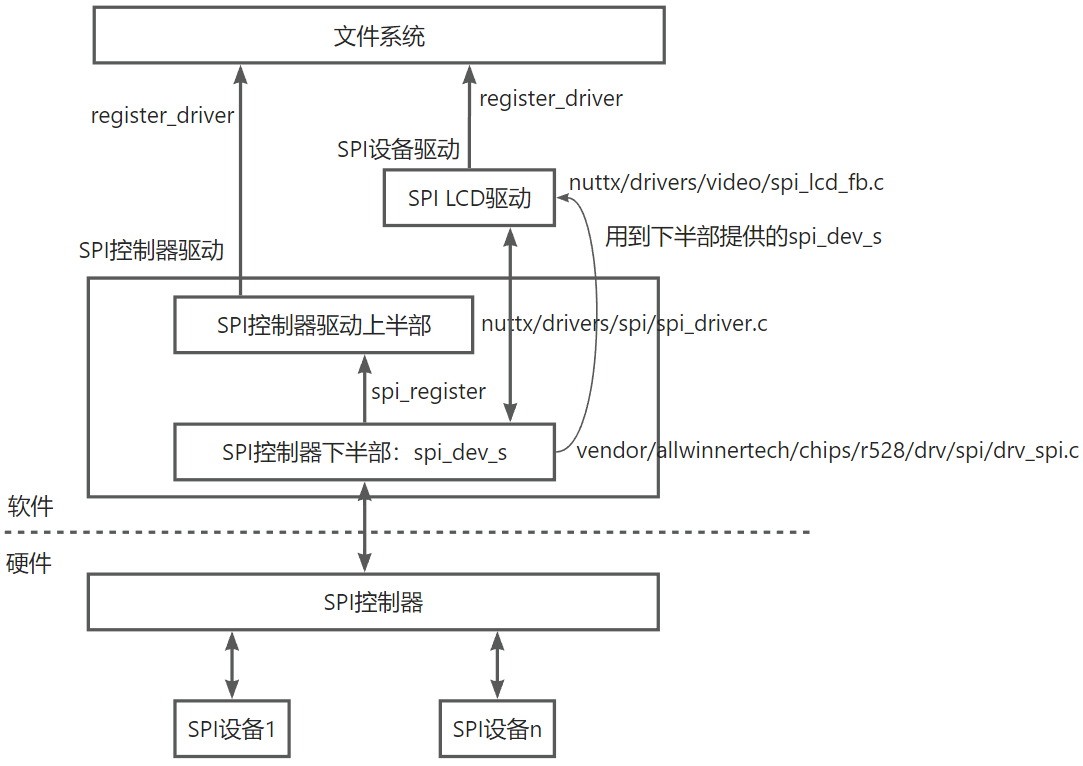
SPI控制器驱动上半部
下半部核心结构体
分析:nuttx/drivers/spi/spi_driver.c
我们从上往下分析更容易:从APP角度看问题可以不执着于底层硬件的操作细节。但是对于SPI控制器驱动的下半部,需要先有个大概认识,这有助于看懂上半部的代码。
从SPI硬件的连线图可知,一个SPI控制器上面可以连接多个SPI设备。那么在进行SPI传输时就必须明确这几点:
-
访问哪个设备?每个SPI设备都有自己独一的片选引脚,在访问这个SPI设备前,要先“选中”它
-
传输频率等参数设置
-
SPI传输时,必定是发送多少个字节就能接收到多少个字节
上述信息使用这2个结构体来描述:
-
spi_sequence_s:被用来描述SPI“传输序列”,里面有SPI设备编号、频率、SPI模式等信息,含有一个“spi_trans_s”指针
-
spi_trans_s:它表示一个“SPI传输”,里面含有“txbuffer”、“rxbuffer”、数据长度
/* 此结构体描述由 spi_transfer() 处理的单个SPI事务 */
struct spi_trans_s

{
/* 此事务独有的SPI属性 */
bool deselect; /\* 传输完成后取消选中(从设备) \*/
#ifdef CONFIG_SPI_CMDDATA
bool cmd; /\* true=命令传输;false=数据传输 \*/
#endif
#ifdef CONFIG_SPI_HWFEATURES
spi_hwfeatures_t hwfeat; /* 此传输中要启用的硬件特性 */
#endif
useconds_t delay; /* 传输后的微秒级延迟 */
/* 以下描述单次数据传输的信息 */
size_t nwords; /\* 传输的字数量 \*/
FAR const void *txbuffer; /* 发送(TX)传输的源缓冲区 */
FAR void *rxbuffer; /* 接收(RX)传输的目标缓冲区 */
};
/* 此结构体描述由 spi_transfer 处理的一系列SPI事务
*
* 使用示例:
* struct spi_trans_s mytrans\[5\];

* struct spi_sequence_s myseq;
* ...
* myseq.ntrans = 5;

* myseq.trans = mytrans;
* ...
* int ret = spi_transfer(spi, myseq);
* ...
*/
struct spi_sequence_s

{
/* 整个传输过程中保持不变的属性 */
uint32_t dev; /* 参见枚举 spi_devtype_e(设备类型) */
uint8_t mode; /* 参见枚举 spi_mode_e(SPI模式) */
uint8_t nbits; /* 数据位数 */
uint8_t ntrans; /* 事务数量 */
uint32_t frequency; /* SPI通信频率(赫兹) */
#ifdef CONFIG_SPI_DELAY_CONTROL
uint32_t a; /* setdelay() 函数的参数 */
uint32_t b;

uint32_t c;

uint32_t i;
#endif
/* 指向要执行的传输事务列表的指针 */
FAR struct spi_trans_s \*trans;

};
上面2个结构体可以用来表示要传输的“消息”,谁实现这些消息的传输呢?使用“spi_dev_s”结构体来表示“SPI控制器的下半部”,也就是硬件操作的代码:
struct spi_dev_s

{

const struct spi_ops_s \*ops;

};
里面的“struct spi_ops_s”是核心,它有2类函数指针:
-
参数设置:setfrequency/setmode/setbits等
-
传输相关:select、exchange或sndblock/recvblock
-
其他函数
struct spi_ops_s

{

int (\*lock)(struct spi_dev_s \*dev, bool lock);

void (\*select)(struct spi_dev_s \*dev, uint32_t devid,

bool selected);
uint32_t (*setfrequency)(struct spi_dev_s *dev,
uint32_t frequency);
#ifdef CONFIG_SPI_CS_DELAY_CONTROL
int (\*setdelay)(struct spi_dev_s \*dev, uint32_t a,

uint32_t b, uint32_t c);
#endif
void (\*setmode)(struct spi_dev_s \*dev, enum spi_mode_e mode);

void (\*setbits)(struct spi_dev_s \*dev, int nbits);
#ifdef CONFIG_SPI_HWFEATURES
int (\*hwfeatures)(struct spi_dev_s \*dev,

spi_hwfeatures_t features);
#endif
uint8_t (\*status)(struct spi_dev_s \*dev, uint32_t devid);
#ifdef CONFIG_SPI_CMDDATA
int (\*cmddata)(struct spi_dev_s \*dev, uint32_t devid,

bool cmd);
#endif
uint32_t (\*send)(struct spi_dev_s \*dev, uint32_t wd);
#ifdef CONFIG_SPI_EXCHANGE
void (\*exchange)(struct spi_dev_s \*dev,

const void \*txbuffer, void \*rxbuffer,

size_t nwords);
#else
void (\*sndblock)(struct spi_dev_s \*dev,

const void \*buffer, size_t nwords);

void (\*recvblock)(struct spi_dev_s \*dev, void \*buffer,

size_t nwords);
#endif
#ifdef CONFIG_SPI_TRIGGER
int (\*trigger)(struct spi_dev_s \*dev);
#endif
int (\*registercallback)(struct spi_dev_s \*dev,

spi_mediachange_t callback, void \*arg);

};
所以,只要得到“spi_dev_s”结构体,就有了SPI传输能力;就可以用它里面的“ops->exchange”指针来传输“spi_sequence_s”,而“spi_sequence_s”里含有一个或多个“spi_trans_s”。
上半部源码分析
每个SPI控制器注册的设备节点为“/dev/spi0”、“/dev/spi1”等。
源码为“nuttx/drivers/spi/spi_driver.c”,向下提供“spi_register函数;向上提供“static const struct file_operations g_spidrvr_fops”标准接口。
关键代码如下:
int spi_register(FAR struct spi_dev_s \*spi, int bus)

{

FAR struct spi_driver_s \*priv;
/* 省略 */
priv = kmm_zalloc(sizeof(struct spi_driver_s));

if (priv)

{

priv-\>spi = spi;
/* 省略 */
ret = register_driver(devname, &g_spidrvr_fops, 0666, priv);
/* 省略 */
g_spidrvr_fops结构体中,只有ioctl有意义,其他函数都是空函数,代码如下:
static const struct file_operations g_spidrvr_fops =

{
#ifndef CONFIG_DISABLE_PSEUDOFS_OPERATIONS
spidrvr_open, /* open */
spidrvr_close, /* close */
#else
NULL, /* open */
NULL, /* close */
#endif
spidrvr_read, /* read */
spidrvr_write, /* write */
NULL, /* seek */
spidrvr_ioctl, /* ioctl */
NULL, /* mmap */
NULL, /* truncate */
NULL, /* poll */
NULL, /* readv */
NULL /* writev */
#ifndef CONFIG_DISABLE_PSEUDOFS_OPERATIONS
, spidrvr_unlink /* unlink */
#endif
};
核心是spidrvr_ioctl,APP调用它来进行SPI数据传输:
static int spidrvr_ioctl(FAR struct file \*filep, int cmd, unsigned long arg)

{

switch (cmd)

{

case SPIIOC_TRANSFER:

{

seq = (FAR struct spi_sequence_s \*)((uintptr_t)arg);

ret = spi_transfer(priv-\>spi, seq);

}
其中的spi_transfer函数将调用SPI控制器驱动程序的下半部进行SPI设置、SPI传输。
APP接口与工具
openvel有SPI工具:apps/system/spi/spi_main.c,可以分析它掌握APP接口。
从上小节是可以知道,北向接口(APP使用的接口)为“ioctl”。核心是ioctl,使用示例可以参考“apps/system/spi/spi_exch.c”:
seq.dev = SPIDEV_ID(spitool-\>devtype, spitool-\>csn);

seq.mode = spitool-\>mode;

seq.nbits = spitool-\>width;

seq.frequency = spitool-\>freq;

seq.ntrans = 1;

seq.trans = &trans;
#ifdef CONFIG_SPI_DELAY_CONTROL
seq.a = 0;

seq.b = 0;

seq.i = 0;

seq.c = 0;
#endif
trans.deselect = true;
#ifdef CONFIG_SPI_CMDDATA
trans.cmd = spitool-\>command;
#endif
trans.delay = spitool-\>udelay;

trans.nwords = spitool-\>count;

trans.txbuffer = txdata;

trans.rxbuffer = rxdata;
#ifdef CONFIG_SPI_HWFEATURES
trans.hwfeat = 0;
#endif
ret = spidev_transfer(fd, &seq);

// 调用

ioctl(fd, SPIIOC_TRANSFER, (unsigned long)((uintptr_t)seq));
上述代码的核心是“ioctl(fd, SPIIOC_TRANSFER, (unsigned long)((uintptr_t)seq));”,所以使用步骤为:
① 构造“struct spi_sequence_s”结构体,在里面填充“哪个SPI设备”、SPI参数,它还有一个“struct spi_trans_s”数组
② 构造一个或多个“struct spi_trans_s”结构体,每个结构体表示一个SPI传输
③ 调用ioctl
ioctl所用结构体如下:
/* 此结构体描述由 spi_transfer() 处理的单个SPI事务 */
struct spi_trans_s

{
/* 此事务独有的SPI属性 */
bool deselect; /\* 传输完成后取消选中(从设备) \*/
#ifdef CONFIG_SPI_CMDDATA
bool cmd; /\* true=命令传输;false=数据传输 \*/
#endif
#ifdef CONFIG_SPI_HWFEATURES
spi_hwfeatures_t hwfeat; /* 此传输中要启用的硬件特性 */
#endif
useconds_t delay; /* 传输后的微秒级延迟 */
/* 以下描述单次数据传输的信息 */
size_t nwords; /\* 传输的字数量 \*/
FAR const void *txbuffer; /* 发送(TX)传输的源缓冲区 */
FAR void *rxbuffer; /* 接收(RX)传输的目标缓冲区 */
};
/* 此结构体描述由 spi_transfer 处理的一系列SPI事务
*
* 使用示例:
* struct spi_trans_s mytrans\[5\];

* struct spi_sequence_s myseq;
* ...
* myseq.ntrans = 5;

* myseq.trans = mytrans;
* ...
* int ret = spi_transfer(spi, myseq);
* ...
*/
struct spi_sequence_s

{
/* 整个传输过程中保持不变的属性 */
uint32_t dev; /* 参见枚举 spi_devtype_e(设备类型) */
uint8_t mode; /* 参见枚举 spi_mode_e(SPI模式) */
uint8_t nbits; /* 数据位数 */
uint8_t ntrans; /* 事务数量 */
uint32_t frequency; /* SPI通信频率(赫兹) */
#ifdef CONFIG_SPI_DELAY_CONTROL
uint32_t a; /* setdelay() 函数的参数 */
uint32_t b;

uint32_t c;

uint32_t i;
#endif
/* 指向要执行的传输事务列表的指针 */
FAR struct spi_trans_s \*trans;

};
既然APP可以操作“/dev/spi0”这样的节点发起SPI传输,那自然可以制作一些调试SPI的工具。openvela里有这样的工具:SPI Tools,源码为“apps/system/spi/spi_main.c”
SPI控制器驱动下半部
过于复杂,使用视频来讲解。
分析:vendor/allwinnertech/chips/r528/drv/spi/drv_spi.c
下半部源码分析
以R528为例,配置项为:
CONFIG_SPI
CONFIG_SPI_DRIVER
单板相关的代码实现SPI控制器驱动程序下半部,可以从这里开始阅读代码:
// apps/vendor/allwinnertech/chips/r528/r528_boot.c
#ifdef CONFIG_SPI_DRIVER
struct spi_dev_s \*sunxi_spibus_initialize(int port);

struct spi_dev_s \*spidev = sunxi_spibus_initialize(1);
#ifdef CONFIG_SPI_LCD_FB
int spi_lcd_fb_register(int display, struct spi_dev_s \*spi_dev);

spi_lcd_fb_register(0, spidev);
#endif
#endif
函数调用过程为:
// r528_boot.c

sunxi_spibus_initialize(1);

priv = &sunxi_spi1_priv;

spi_dev = (struct spi_dev_s \*)priv;

sunxi_spi_init(spi_dev);

hal_spi_init(priv-\>spim.port, &priv-\>spim.cfg);

para = &g_sunxi_spi_params\[port\];
spi_register(spi_dev, port)
可见,下半部的核心在“sunxi_spi1_priv”结构体里,它在“vendor/allwinnertech/chips/r528/drv/spi/drv_spi.c”中如下定义:
static struct sunxi_spi_priv_s sunxi_spi1_priv =

{
.spi_dev =
{
.ops = &sunxi_spi_ops
},
.spim =
{
.port = 1,
.cfg =
{
.flash = 0,
},

},
.refs = 0,
};
在“g_sunxi_spi_params”中有硬件相关的设置:
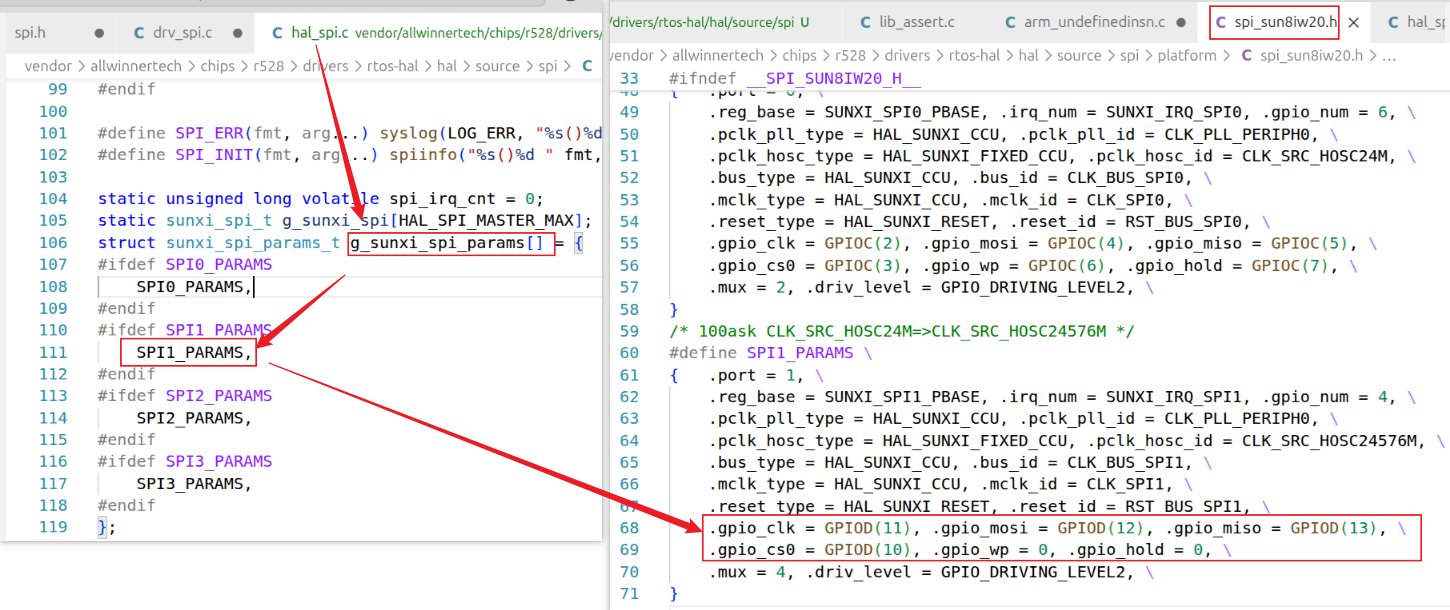
设备驱动使用的接口
既然SPI控制器提供了SPI传输能力,那么APP可以使用这些传输能力,SPI设备驱动程序也可以使用。只要获得SPI控制器驱动程序下半部提供的“spi_dev_s”结构体,就可以使用下面的宏进行SPI参数设置、传输。下面代码的“d”就是“spi_dev_s”结构体指针。
// nuttx/include/nuttx/spi/spi.h
#define SPI_LOCK(d,l) (d)->ops->lock(d,l)
#define SPI_SETMODE(d,m) \
do { if ((d)-\>ops-\>setmode) (d)-\>ops-\>setmode(d,m); } while (0)
#define SPI_SETBITS(d,b) \
do { if ((d)-\>ops-\>setbits) (d)-\>ops-\>setbits(d,b); } while (0)
# define SPI_HWFEATURES(d,f) \
(((d)->ops->hwfeatures) ? (d)->ops->hwfeatures(d,f) : ((f) == 0 ? OK : -ENOSYS))
#define SPI_SETFREQUENCY(d,f) ((d)->ops->setfrequency(d,f))
#define SPI_SELECT(d,id,s) ((d)->ops->select(d,id,s))
#ifdef CONFIG_SPI_EXCHANGE
# define SPI_SNDBLOCK(d,b,l) ((d)->ops->exchange(d,b,0,l))
#else
# define SPI_SNDBLOCK(d,b,l) ((d)->ops->sndblock(d,b,l))
#endif
代码适配
根据原理图可知板子使用SPI1接口,上面连接SPI LCD:
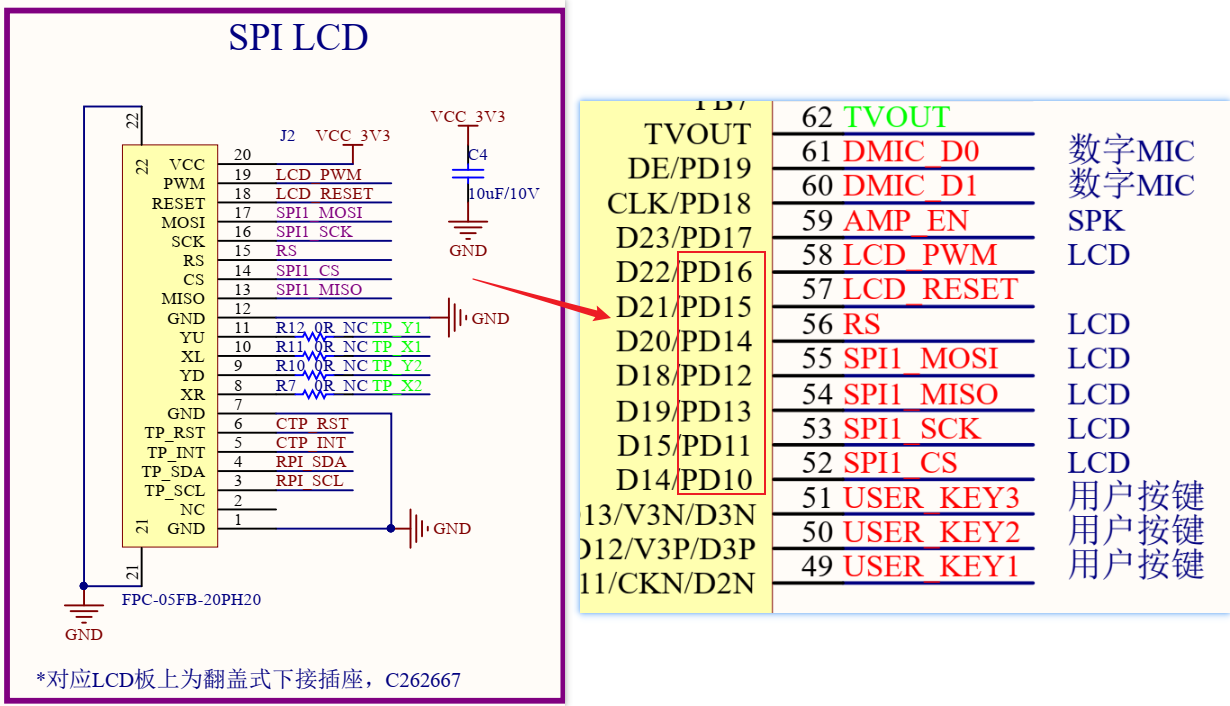
所用引脚如下:
| 功能 | 复位 | 背光 | RS(DC) | MOSI | MISO | SCK | CS |
| 使用引脚 | PD15 | PD16 | PD14 | PD12 | PD13 | PD11 | PD10 |
对于SPI控制器下半部代码,无需修改。
Framebuffer的基本概念
APP参考代码:apps/examples/fb/fb_main.c
驱动参考代码:nuttx/drivers/video/goldfish_fb.c
软件工程师眼里的LCD
LCD就是由多行、多列的像素组成的点阵,如下:
只要能控制每个像素的颜色,就可以在LCD上绘制文字、图片;不断改变文字、图片就能显示动态效果。
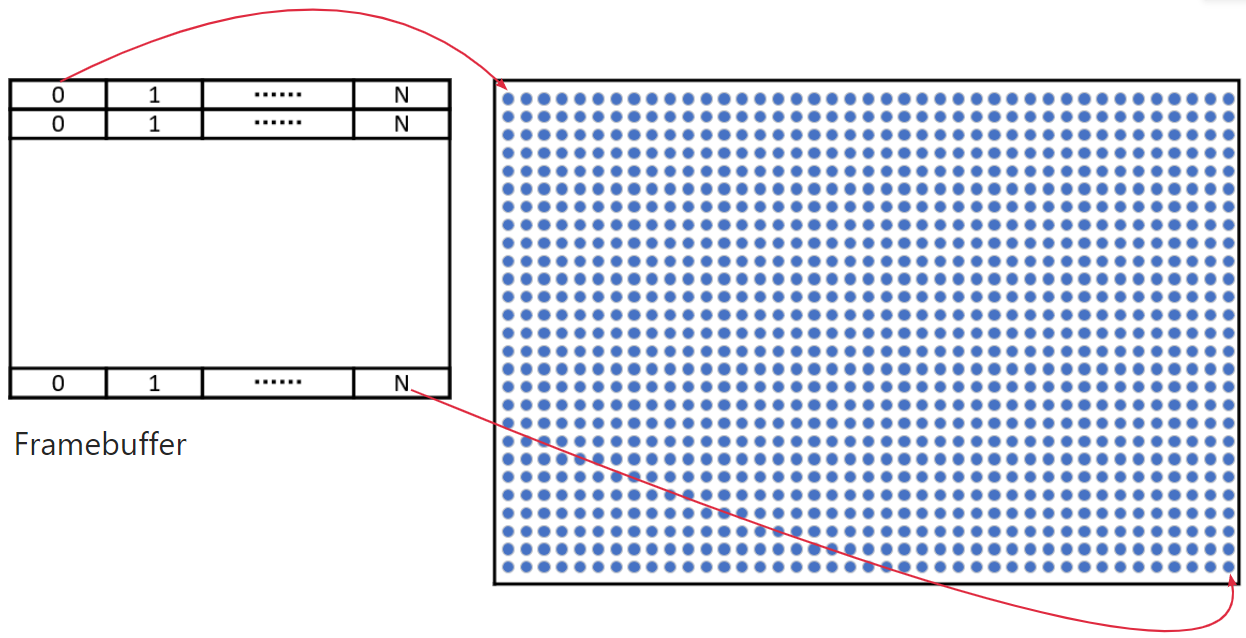
最简单的办法就是:有一块内存被用来保存每一个像素的颜色,这个内存就Framebuffer。Frame是帧的意思,buffer是缓冲的意思,这意味着Framebuffer就是一块内存,里面保存着一帧图像。Framebuffer中保存着一帧图像的每一个像素颜色值,假设LCD的分辨率是320x480,每一个像素的颜色用32位来表示,那么Framebuffer的大小就是:320x480x16/8=307200字节。如下图所示:
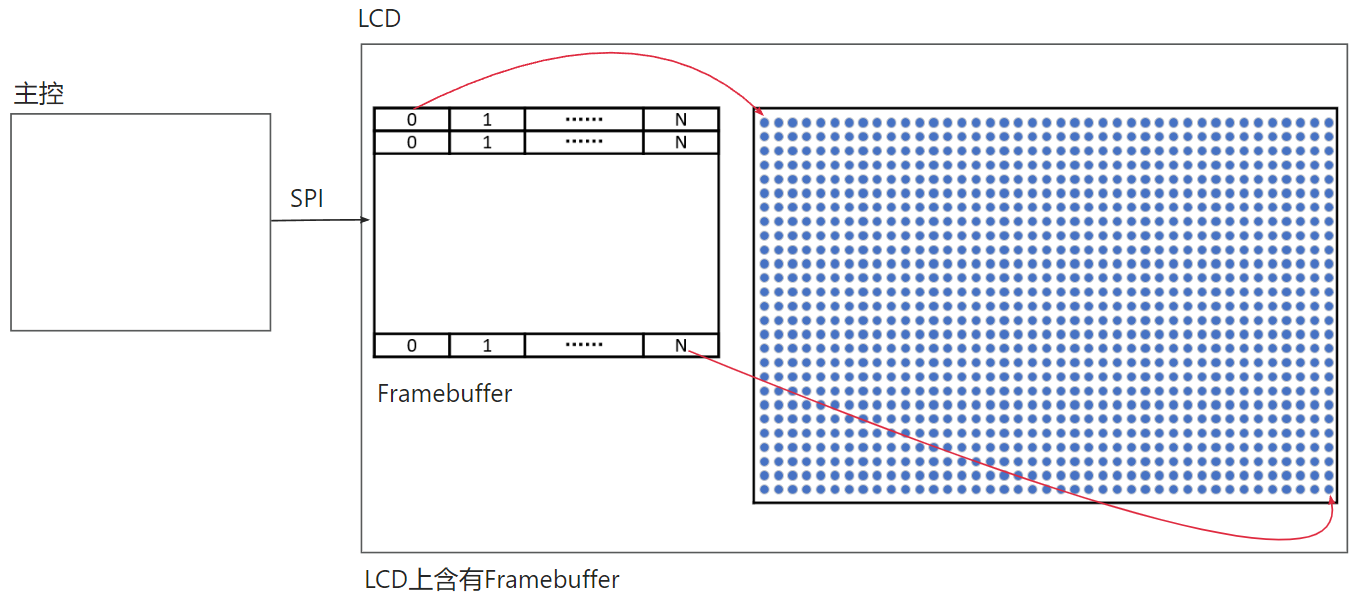
Framebuffer有可能在LCD里面,也可能在LCD之外,下图所示的LCD上含有Framebuffer,只要主控通过SPI把数据写入Framebuffer即可显示:
下图所示的LCD上没有Framebuffer,Framebuffer在外接的内存上。需要一个“LCD控制器”周而复始地读取Framebuffer的数据再发给LCD:
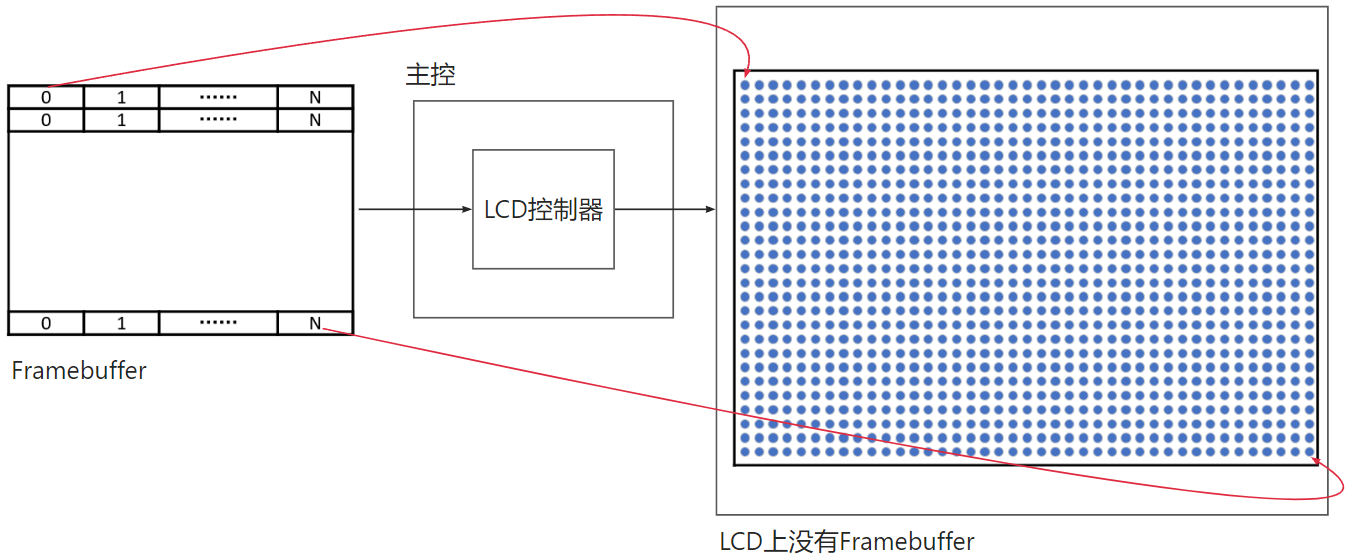
对于第1种“含有Framebuffer”的LCD,软件开发人员需要“构造数据、然后通过SPI发给LCD”。对于第2种“没有Framebuffer”的LCD,软件开发人员只需要“把数据写入Framebuffer”即可。
为了解决这2种操作方法的差异,在第1种LCD上再次引入一个Framebuffer,如下图所示:
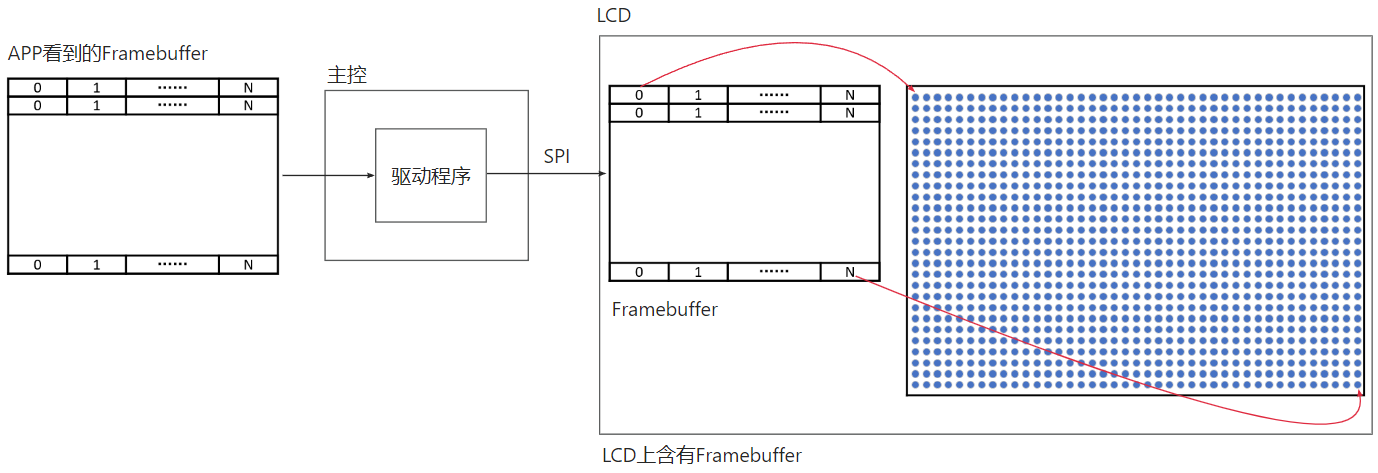
在APP人员的眼里,他只需要把像素数据写入“APP看到的Framebuffer”,驱动程序会周而复始地把这些数据通过SPI发给LCD,存入LCD自己的Framebuffer。
Framebuffer基本参数
使用Framebuffer来描述一帧像素,关键参数有:分辨率、像素颜色格式。
所谓像素颜色格式,就是怎么表示每个像素的颜色?LCD像素的颜色是用RGB三原色(红、绿、蓝)来表示的,在不同的颜色格式中,用不同的位来分别表示R、G、B,如下图所示:
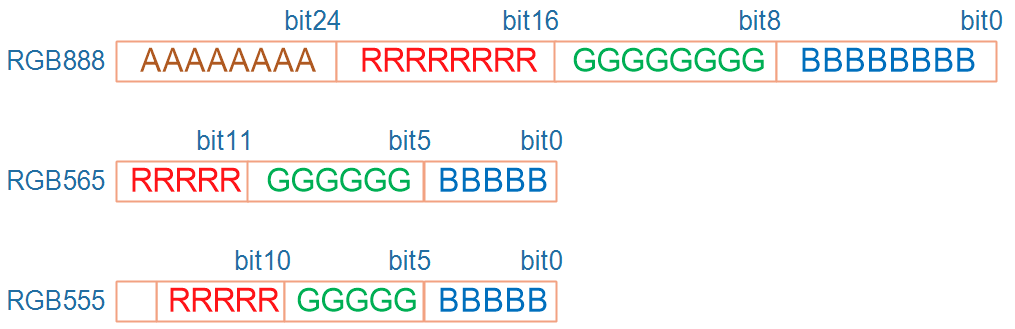
RGB888的意思是红绿蓝都是使用8bit数据来表示,一般只设置其中的低24位,高8位表示透明度,一般的LCD都不支持。一个像素占据32bit数据,称为32BPP。
对于24BPP,硬件上为了方便处理,在Framebuffer中也是用32位来表示,效果跟32BPP是一样的。
对于16BPP,常用的是RGB565;很少的场合会用到RGB555,
本实验的TFT LCD每个像素使用16位数据来表示它的颜色:
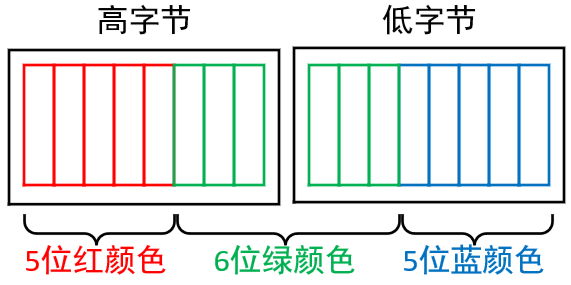
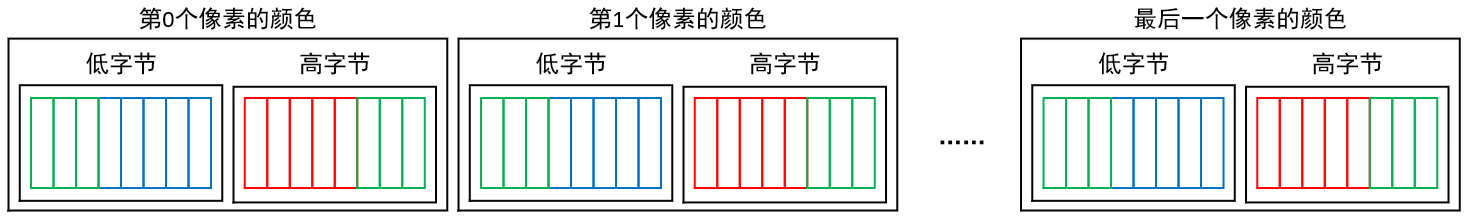
LCD的分辨率是320*480,那么需要320*480*16bit/8=307200字节的Framebuffer来保存所有像素的颜色。在Framebuffer里,依次保存着各个像素的颜色,如下图所示:
SPI LCD操作方法
注意:本实验的LCD通过SPI接口把Framebuffer的数据发送给LCD时,它传输的第1个字节是“高字节数据”,第2个字节是“低字节数据”。为了提高SPI传输效率,在写Framebuffer里,把每个像素的2个字节颜色数据对调一下,如下图所示:
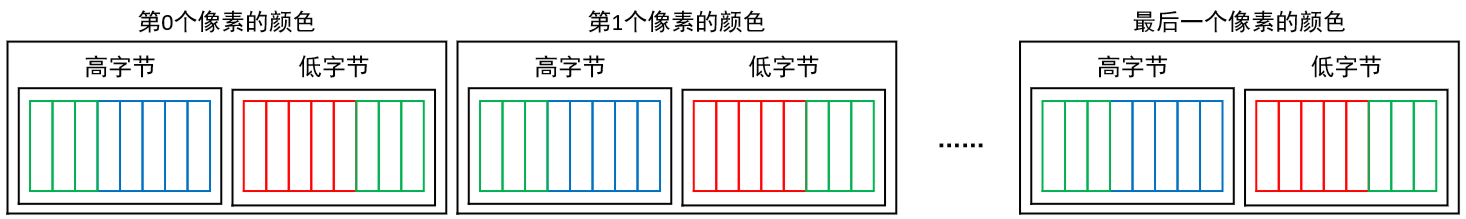
怎么把这些颜色的数据,发给LCD?有两种方法:先在Framebuffer里绘制好每个像素,然后一次性地把整个Framebuffer的数据全部通过SPI接口发给LCD。这种方法有缺点:即使只修改几个像素的颜色,也要发送整个Framebuffer的数据。
第2种方法是:先设定一个区域,然后只发送这个区域的数据。比如只想修改如下图所示区域的6个像素:
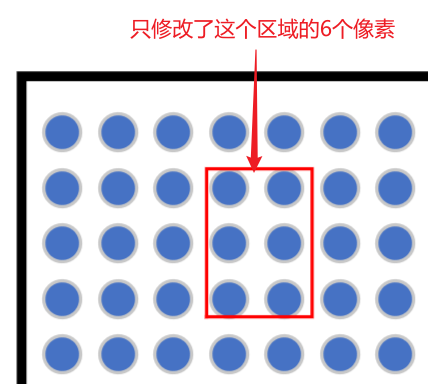
那么可以通过SPI接口发出设置命令,告诉LCD要修改的区域起始坐标为(3, 1),宽度为2,高度为3。然后再发送这6个像素总共12字节的颜色数据即可。
怎么设置指定位置的像素?假设需要设置LCD中坐标(x,y)处像素的颜色,首要要找到这个像素对应的内存,然后根据它的BPP值设置颜色。假设fb_base是Framebuffer的起始地址,如下图示:
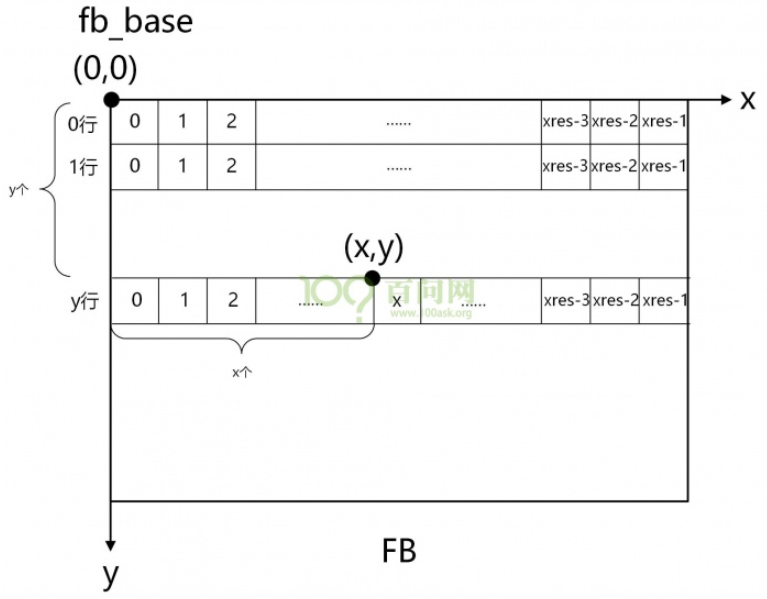
可以用以下公式算出(x,y)坐标处像素对应的Framebuffer地址(bpp表示每个像素使用多少bit来表示它的颜色):
(x,y)像素起始地址=fb_base+(xres*bpp/8)*y + x*bpp/8
openvela的Framebuffer驱动模型
APP参考代码:apps/examples/fb/fb_main.c
驱动参考代码:nuttx/drivers/video/goldfish_fb.c
现代LCD控制器的Plane概念
(1)Plane的概念
在 LCD 显示系统中,Plane(平面) 是一个与显示缓冲区和图像合成相关的核心概念,尤其在嵌入式系统(如 NuttX 等)的 Framebuffer 驱动中频繁出现。它本质上是独立的图像数据缓冲区,用于存储一部分图像信息,最终通过硬件合成(通常由 LCD 控制器完成)显示在屏幕上。
现代 LCD 控制器通常支持多个 Plane(如 Plane0、Plane1、Plane2 等),每个 Plane 可独立存储不同的图像数据(如背景层、前景层、UI 控件层等)。控制器会按照预设的叠加规则(如透明度、优先级)将多个 Plane 的图像实时合成,最终输出到 LCD 面板。
例如:
-
Plane0:存储静态背景图像(如桌面壁纸)
-
Plane1:存储动态 UI 元素(如按钮、文本)
-
Plane2:存储视频流数据(如摄像头画面)
多Plane可以降低系统开销:若没有多 Plane 支持,更新局部图像(如移动一个按钮)需重绘整个屏幕,导致大量显存读写和 CPU 占用。而多 Plane 机制下,只需更新对应 Plane 的局部数据,控制器会自动处理合成,显著提升效率。
部分高级 Plane 支持硬件特性,如:
-
像素格式转换(如 YUV 到 RGB)
-
缩放、旋转
-
透明度混合(Alpha blending)
-
色彩校正
(2)Plane 与 LCD 控制器、面板的关系
LCD 控制器:是 Plane 的 “管理者”,负责:
-
为每个 Plane 分配独立的显存区域
-
配置 Plane 的参数(分辨率、像素格式、起始地址等)
-
按照规则合成多个 Plane 的图像
-
将合成结果发送到 LCD 面板
-
LCD 面板:是最终的 “显示载体”,不直接感知 Plane 的存在,只接收控制器输出的合成后的数据。
-
Framebuffer 驱动:通过结构体(如 NuttX 中的struct fb_planeinfo_s)向上层暴露 Plane 的信息(如缓冲区地址、支持的像素格式),供应用层或图形库使用。
(3)单 Plane 与多 Plane 的典型场景
单 Plane:简单嵌入式设备(如小型 LCD1602、单色屏),只需一个缓冲区存储完整图像,适用于静态或低刷新率显示。
多 Plane:复杂场景(如智能终端、车载系统):
车载显示:仪表盘(Plane0)+ 导航地图(Plane1)+ 警告图标(Plane2,高优先级)
智能家居:背景 UI(Plane0)+ 实时传感器数据(Plane1)+ 弹窗提示(Plane2)
Plane里的多buffer
对于一个Plane,可以给分配刚好保存一帧图像数据的Framebuffer。单 Framebuffer 的核心痛点是 “读写冲突”:当 CPU/GPU 正在向 Framebuffer 写入新图像数据(如刷新 UI、绘制动画)时,LCD 控制器可能同时从同一 Framebuffer 读取数据并输出到屏幕,导致屏幕上出现 “半新半旧” 的撕裂画面(尤其高刷新率场景)。
解决办法是给Plane分配可以保存多帧图像数据的Framebuffer。这样做的好处是:LCD控制器在读取buffer A的数据来显示时,APP可以在buffer B上构造下一副图像,当APP构造好后再让LCD控制器使用buffer B的数据。这使用LCD控制器使用的是“完整的数据”。
驱动模型与核心结构体
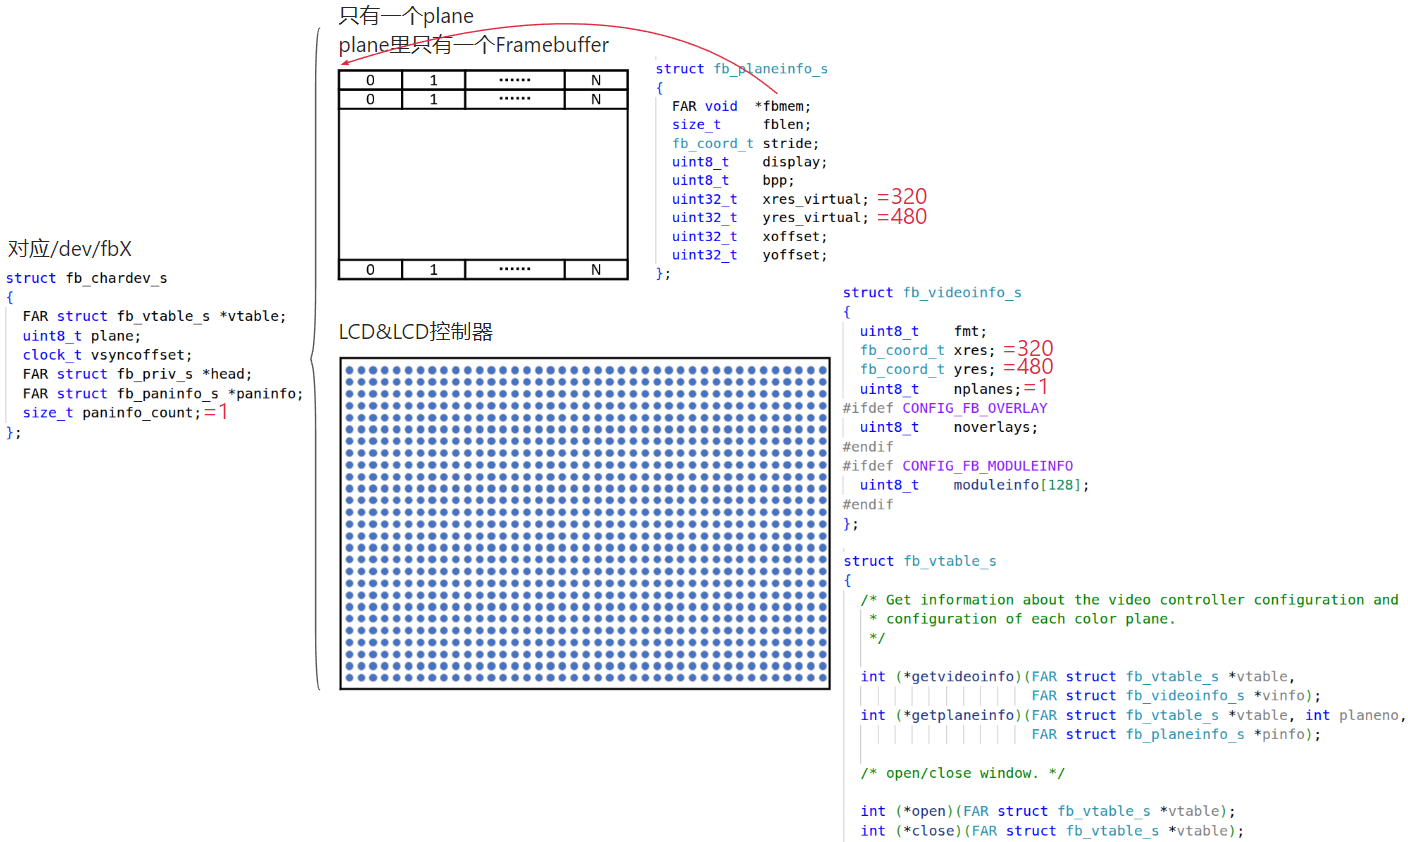
只有一个Plane,Plane里只有一个Framebuffer的模型如下:
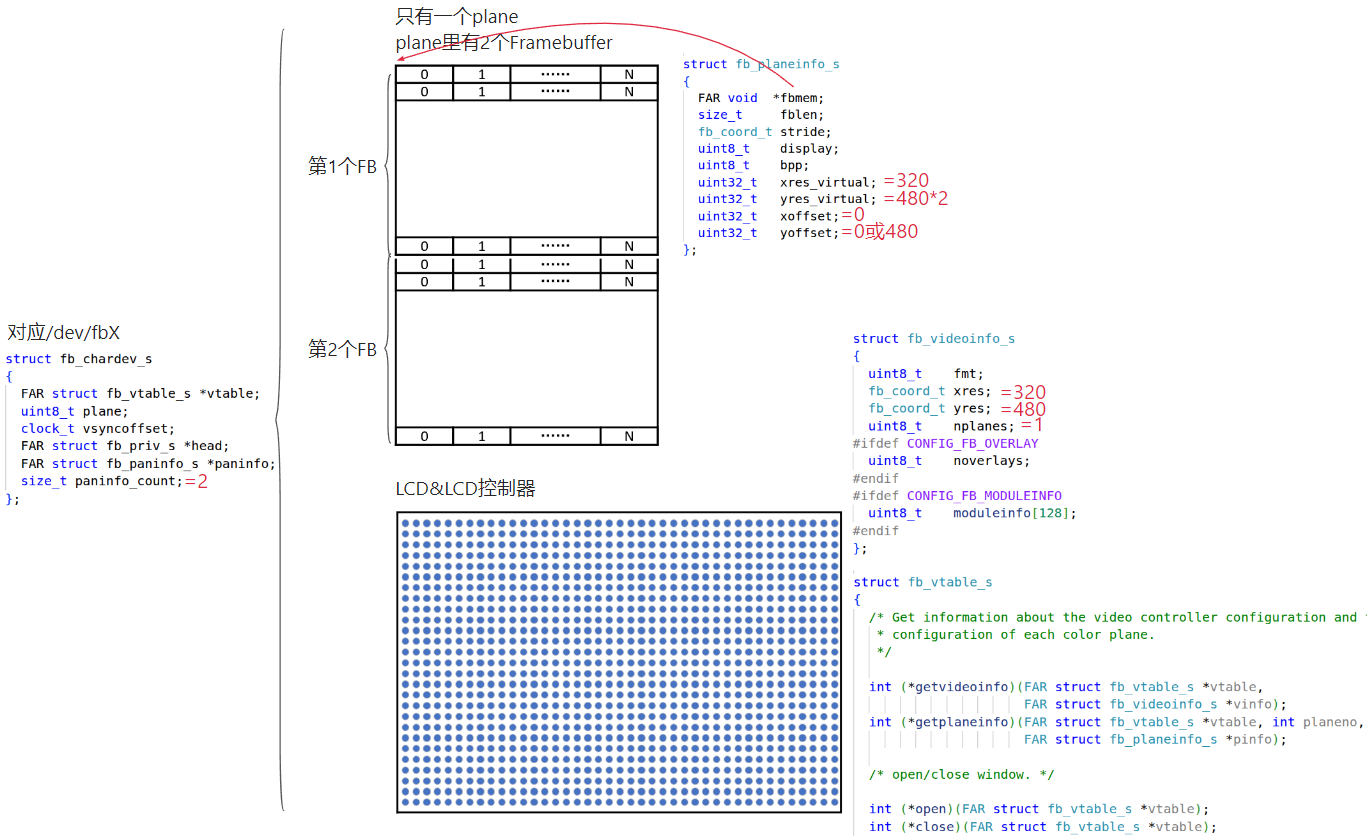
只有一个Plane,Plane里有两个Framebuffer的模型如下:
有两个Plane,第1个Plane里有两个Framebuffer,第2个Plane里有1个Framebuffer,它的模型如下:
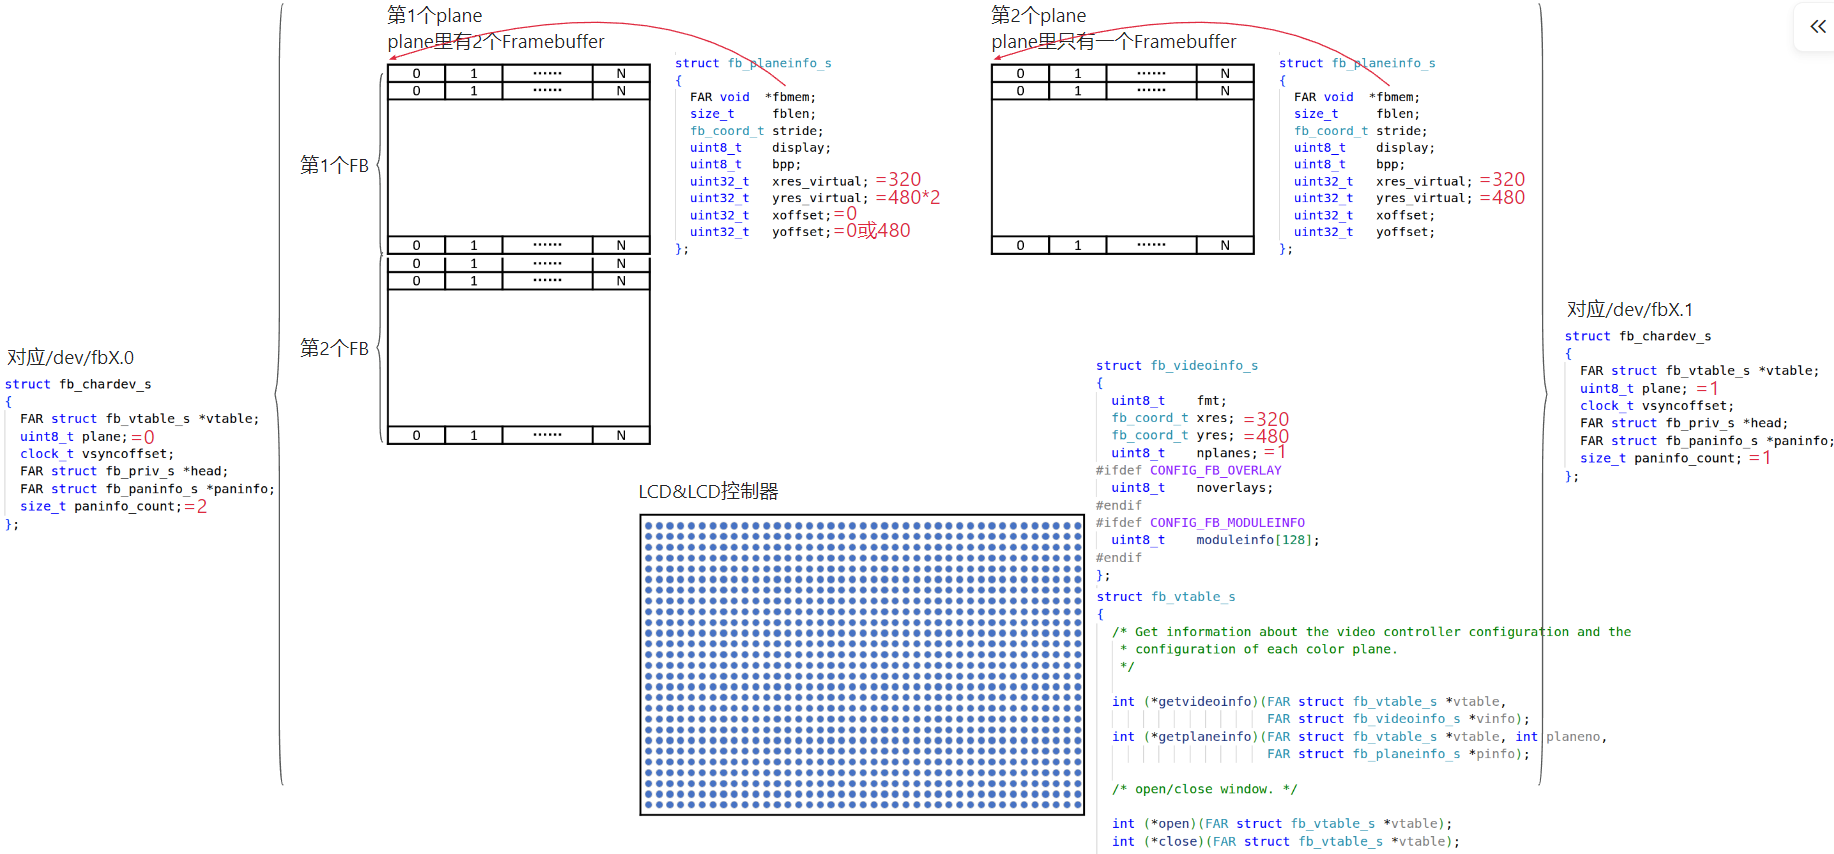
可以看到,核心结构体有如下几个。
fb_videoinfo_s结构体:用来描述“video controller”,含有LCD分辨率等参数,指明了这个控制器支持多少个Plane。
/* This structure describes the overall video controller */
struct fb_videoinfo_s

{

uint8_t fmt; /\* see FB_FMT\_\* \*/

fb_coord_t xres; /\* Horizontal resolution in pixel columns \*/

fb_coord_t yres; /\* Vertical resolution in pixel rows \*/

uint8_t nplanes; /\* Number of color planes supported \*/
#ifdef CONFIG_FB_OVERLAY
uint8_t noverlays; /\* Number of overlays supported \*/
#endif
#ifdef CONFIG_FB_MODULEINFO
uint8_t moduleinfo\[128\]; /\* Module information filled by vendor \*/
#endif
};
fb_planeinfo_s结构体:用来描述一个“color plane”,含有分配的显存信息(显存可能支持多个Framebuffer)。
/* This structure describes one color plane. Some YUV formats may support
* up to 4 planes
*/
struct fb_planeinfo_s

{

FAR void \*fbmem; /\* Start of frame buffer memory \*/

size_t fblen; /\* Length of frame buffer memory in bytes \*/

fb_coord_t stride; /\* Length of a line in bytes \*/

uint8_t display; /\* Display number \*/

uint8_t bpp; /\* Bits per pixel \*/

uint32_t xres_virtual; /\* Virtual Horizontal resolution in pixel columns \*/

uint32_t yres_virtual; /\* Virtual Vertical resolution in pixel rows \*/

uint32_t xoffset; /\* Offset from virtual to visible resolution \*/

uint32_t yoffset; /\* Offset from virtual to visible resolution \*/

};
fb_chardev_s结构体:用来描述一个“Framebuffer device”,可以认为是一个综合结构体:使用里面的“vtable”可以读到fb_videoinfo_s、fb_planeinfo_s,里面的paninfo_count就是这个Plane里含有多少个Framebuffer。
/* This structure defines one framebuffer device. Note that which is
* everything in this structure is constant data set up and initialization
* time. Therefore, no there is requirement for serialized access to this
* structure.
*/
struct fb_chardev_s

{

FAR struct fb_vtable_s \*vtable; /\* Framebuffer interface \*/

uint8_t plane; /\* Video plan number \*/

clock_t vsyncoffset; /\* VSync offset ticks \*/

FAR struct fb_priv_s \*head;

FAR struct fb_paninfo_s \*paninfo; /\* Pan info array \*/

size_t paninfo_count; /\* Pan info count \*/

};
硬件相关的操作函数都封装在fb_vtable_s结构体里,如下:
/* The framebuffer "object" is accessed through within the OS via
* the following vtable:
*/
struct fb_vtable_s

{
/* Get information about the video controller configuration and the
* configuration of each color plane.
*/
int (\*getvideoinfo)(FAR struct fb_vtable_s \*vtable,

FAR struct fb_videoinfo_s \*vinfo);

int (\*getplaneinfo)(FAR struct fb_vtable_s \*vtable, int planeno,

FAR struct fb_planeinfo_s \*pinfo);
/* open/close window. */
int (\*open)(FAR struct fb_vtable_s \*vtable);

int (\*close)(FAR struct fb_vtable_s \*vtable);
#ifdef CONFIG_FB_CMAP
/* The following are provided only if the video hardware supports RGB
* color mapping
*/
int (\*getcmap)(FAR struct fb_vtable_s \*vtable,

FAR struct fb_cmap_s \*cmap);

int (\*putcmap)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_cmap_s \*cmap);
#endif
#ifdef CONFIG_FB_HWCURSOR
/* The following are provided only if the video hardware supports a
* hardware cursor.
*/
int (\*getcursor)(FAR struct fb_vtable_s \*vtable,

FAR struct fb_cursorattrib_s \*attrib);

int (\*setcursor)(FAR struct fb_vtable_s \*vtable,

FAR struct fb_setcursor_s \*settings);
#endif
#ifdef CONFIG_FB_UPDATE
/* The following are provided only if the video hardware need extera
* notification to update display content.
*/
int (\*updatearea)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_area_s \*area);
#endif
#ifdef CONFIG_FB_SYNC
/* The following are provided only if the video hardware signals
* vertical sync.
*/
int (\*waitforvsync)(FAR struct fb_vtable_s \*vtable);
#endif
#ifdef CONFIG_FB_OVERLAY
/* Get information about the video controller configuration and the
* configuration of each overlay.
*/
int (\*getoverlayinfo)(FAR struct fb_vtable_s \*vtable, int overlayno,

FAR struct fb_overlayinfo_s \*oinfo);
/* The following are provided only if the video hardware supports
* transparency
*/
int (\*settransp)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayinfo_s \*oinfo);
/* The following are provided only if the video hardware supports
* chromakey
*/
int (\*setchromakey)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayinfo_s \*oinfo);
/* The following are provided only if the video hardware supports
* filling the overlay with a color.
*/
int (\*setcolor)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayinfo_s \*oinfo);
/* The following allows to switch the overlay on or off */
int (\*setblank)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayinfo_s \*oinfo);
/* The following allows to set the active area for subsequently overlay
* operations.
*/
int (\*setarea)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayinfo_s \*oinfo);
/* The following allows to set the display area for subsequently overlay
* operations.
*/
int (\*setdestarea)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayinfo_s \*oinfo);
# ifdef CONFIG_FB_OVERLAY_BLIT
/* The following are provided only if the video hardware supports
* blit operation between overlays.
*/
int (\*blit)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayblit_s \*blit);
/* The following are provided only if the video hardware supports
* blend operation between overlays.
*/
int (\*blend)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayblend_s \*blend);
# endif
/* The following allows to pan display for multiple buffers.
*/
int (\*panoverlay)(FAR struct fb_vtable_s \*vtable,

FAR const struct fb_overlayinfo_s \*oinfo);
#endif
/* Pan display for multiple buffers. */
int (\*pandisplay)(FAR struct fb_vtable_s \*vtable,

FAR struct fb_planeinfo_s \*pinfo);
/* Specific Controls ******************************************************/
/* Set the frequency of the framebuffer update panel (0: disable refresh) */
int (\*setframerate)(FAR struct fb_vtable_s \*vtable, int rate);
/* Get the frequency of the framebuffer update panel (0: disable refresh) */
int (\*getframerate)(FAR struct fb_vtable_s \*vtable);
/* Get the panel power status (0: full off). */
int (\*getpower)(FAR struct fb_vtable_s \*vtable);
/* Enable/disable panel power (0: full off). */
int (\*setpower)(FAR struct fb_vtable_s \*vtable, int power);
/* Passthrough the unknown ioctl commands. */
int (\*ioctl)(FAR struct fb_vtable_s \*vtable, int cmd, unsigned long arg);
/* Pointer to framebuffer device private data. */
FAR void \*priv;

};
API函数
参考“apps/examples/fb/fb_main.c”,使用基于Framebuffer的LCD时,需要使用这些接口函数:
-
打开文件:open(fbdev, O_RDWR);
-
获得videoinfo:偏向于硬件参数,比如分辨率、像素格式、有几个plane,使用ioct FBIOGET_VIDEOINFO来获得
-
获得planeinfo:偏向于软件参数,比如Framebuffer地址、大小,双buffer等,使用ioctl FBIOGET_PLANEINFO
-
获得Framebuffer地址:调用mmap
-
对于多个Framebuffer,在某个Framebuffer里绘制好数据后,调用ioctl FBIOPAN_DISPLAY把这个Framebuffer显示出来
-
更新某个区域:这是可选的操作,使用ioctl FBIO_UPDATE
mmap函数稍微复杂,内存映射文件技术通过将文件直接映射到进程虚拟地址空间,实现零拷贝的高效I/O,并支持多进程通过MAP_SHARED标志共享内存。
函数原型如下:
#include <sys/mman.h>
void \*mmap(

void \*start, // 映射区起始地址(通常设为NULL,由系统自动分配)\[\[3\]\]\[\[7\]\]

size_t length, // 映射区域的长度(以字节为单位)\[\[3\]\]\[\[9\]\]

int prot, // 内存保护标志(如PROT_READ、PROT_WRITE)

int flags, // 映射标志(如MAP_SHARED、MAP_PRIVATE)\[\[5\]\]\[\[6\]\]

int fd, // 文件描述符(匿名映射时设为-1)
off_t offset // 文件偏移量(需为页大小的倍数)
);
-
参数 :
-
addr:建议的映射起始地址(通常设为 NULL,由内核自动分配)。
-
length:映射区域的长度。
-
prot:内存保护标志(如 PROT_READ、PROT_WRITE)。
-
flags:映射选项(如 MAP_SHARED、MAP_PRIVATE)。
-
fd:文件描述符(需通过 open 打开)。
-
offset:文件映射的起始偏移量(需为页大小的整数倍)。
-
<!-- -->
-
返回值 :
- 成功返回映射区的起始地址,失败返回 MAP_FAILED((void *)-1)。
SPI LCD驱动开发实例
我们开发的驱动:“nuttx/drivers/video/spi_lcd_fb.c”。
主要参考:“nuttx/drivers/video/goldfish_fb.c”
SPI设备驱动程序开发方法
在开发SPI设备驱动时需要知道:
-
它连接在哪个SPI控制器下面:要得到对应的“spi_dev_s”结构体,它提供了传输能力;还需要知道使用哪个片选引脚
-
还要阅读芯片手册:知道它的操作方法
-
最后,找到合适的“驱动程序上半部”并实现“下半部”:如果没有上半部,可以自己写一个单独的驱动程序
开发SPI LCD驱动程序时,有了“spi_dev_s”结构体,就有了数据传输能力,剩下操作就是:
-
根据硬件信息构造一个fb_videoinfo_s结构体:里面存放硬件参数
-
构造一个fb_planeinfo_s结构体:里面描述Framebuffer信息
-
构造一个fb_vtable_s结构体:里面含有LCD的操作函数,涉及SPI传输时使用“spi_dev_s”结构体
-
调用“fb_register_device”函数注册驱动
编写驱动程序
在视频里现场编写。
所用引脚如下:
| 功能 | 复位 | 背光 | RS(DC) | MOSI | MISO | SCK | CS |
| 使用引脚 | PD15 | PD16 | PD14 | PD12 | PD13 | PD11 | PD10 |
涉及的文件:
|-- apps
| `-- examples
| `-- fb
| `-- fb_main.c // APP: 把一个像素的高低字节调换顺序
|-- nuttx
| `-- drivers
| `-- video
| |-- Kconfig
| |-- Make.defs
| `-- spi_lcd_fb.c // 我们的驱动
`-- vendor
`-- allwinnertech
`-- chips
`-- r528
`-- drv
|-- r528_boot.c // 注册驱动
`-- spi
`-- drv_spi.c // 提供gpio操作
上机测试
配置项:
CONFIG_SPI=y
CONFIG_SPI_DRIVER=y
CONFIG_DRIVERS_SPI=y
CONFIG_SPI_LCD_FB=y
CONFIG_EXAMPLES_FB=y
执行命令即可看到屏幕上画出了多个矩形:
nsh> fb