I2C驱动开发
I2C驱动子系统框架
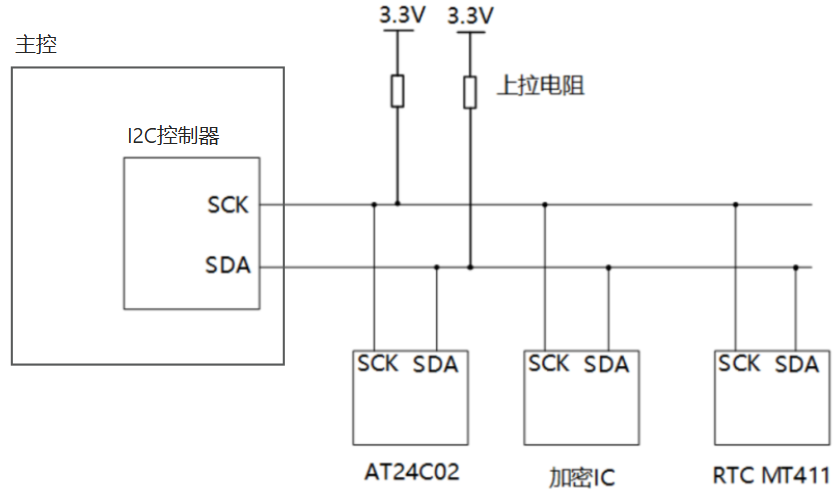
从硬件的角度看,主控芯片通过I2C控制器去访问I2C设备:
-
I2C控制器负责I2C传输,它并不了解传输的数据含义:它只提供传输能力
-
我们需要阅读I2C设备手册,才能知道所收发的数据的含义
从应用程序角度看:
-
I2C控制器驱动程序提供了传输能力
-
APP可以直接通过I2C控制器驱动程序来读写I2C设备,这时编写APP的人需要阅读芯片手册
-
APP可以通过I2C设备驱动程序来读写I2C设备,编写设备驱动程序的人需要阅读芯片手册,他编写的驱动程序可以让APP开发人员更轻松地使用I2C设备
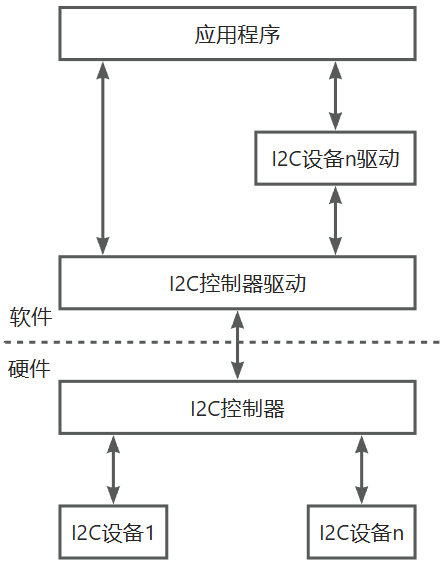
在上图中,APP可以通过I2C控制器驱动访问I2C设备1、I2C设备n;也可以通过I2C设备n的驱动程序来访问设备n。
从驱动程序的角度看,I2C控制器驱动程序分为上半部、下半部,上半部把接口固定下来并实现通用的代码;下半部是硬件相关的代码。I2C设备驱动程序也可以分为上半部、下半部。下图的I2C设备以触摸屏ft5x06为例。
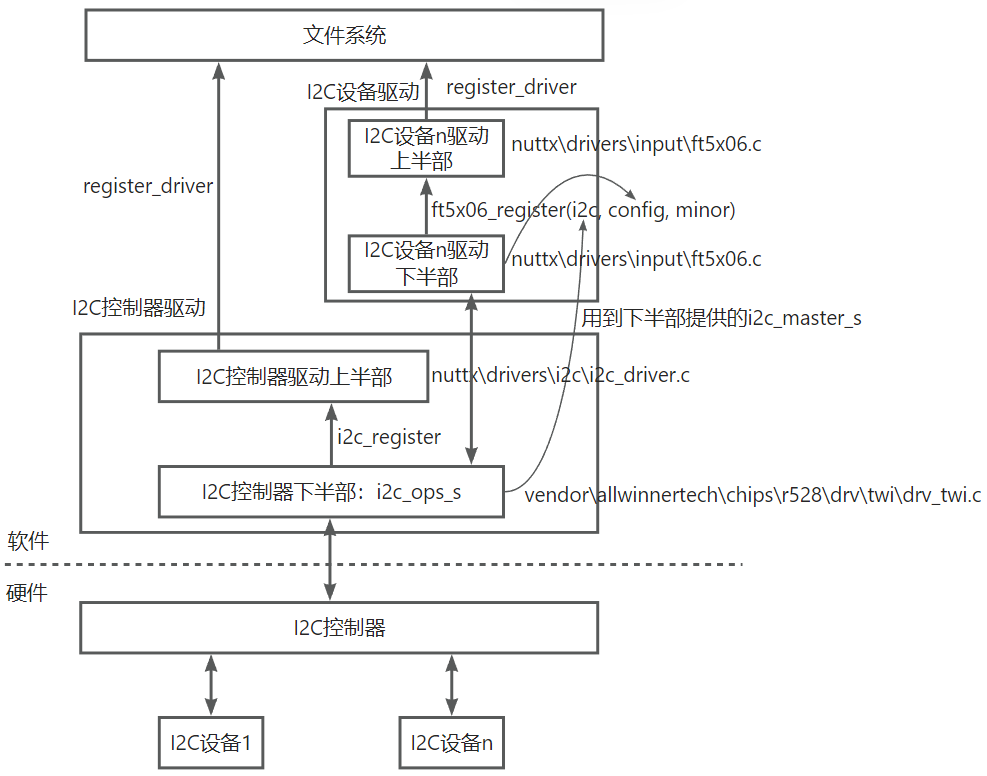
I2C控制器驱动上半部
下半部核心结构体
分析:nuttx/drivers/i2c/i2c_driver.c
我们从上往下分析更容易:从APP角度看问题可以不执着于底层硬件的操作细节。但是对于I2C控制器驱动的下半部,需要先有个大概认识,这有助于看懂上半部的代码。
从I2C硬件的连线图可知,一个I2C控制器上面可以连接多个I2C设备。那么在进行I2C传输时就必须明确这几点:
-
访问哪个设备?每个I2C设备都有自己独一的设备地址
-
是读还是写?I2C传输是半双工的,每次传输要么是写要么是读
-
传输的数据
-
传输频率
上述信息使用这2个结构体来描述:
-
i2c_msgs_s:被用来描述一个I2C传输,里面有设备地址、频率、读写flags、buffer、长度
-
i2c_transfer_s:里面有i2c_msgs_s数组,可以用来记录多个“I2C传输”
#define I2C_M_READ 0x0001 /* 读取数据,从从机到主机 */
#define I2C_M_NOSTOP 0x0040 /* 消息不应以STOP结束 */
#define I2C_M_NOSTART 0x0080 /* 消息不应以START开始 */
struct i2c_msg_s

{
uint32_t frequency; /* I2C频率 */
uint16_t addr; /* 从机地址(7位或10位) */
uint16_t flags; /* 参见I2C_M_*定义 */
FAR uint8_t *buffer; /* 要传输的缓冲区 */
ssize_t length; /* 缓冲区的字节长度 */
};

struct i2c_transfer_s

{
FAR struct i2c_msg_s *msgv; /* 传输的I2C消息数组 */
size_t msgc; /\* 数组中的消息数量 \*/

};
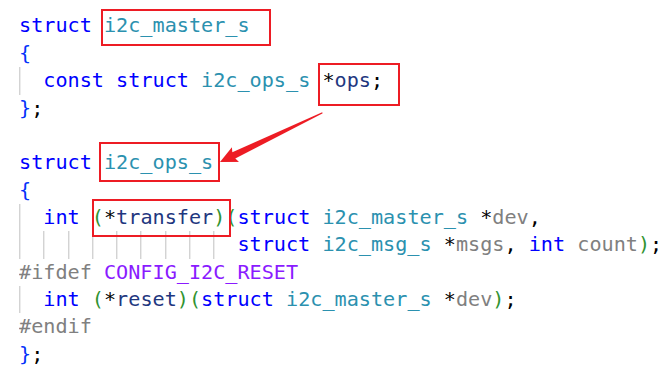
上面2个结构体可以用来表示要传输的“消息”,谁实现这些消息的传输呢?使用“i2c_master_s”结构体来表示“I2C控制器的下半部”,也就是硬件操作的代码:
struct i2c_master_s

{

FAR const struct i2c_ops_s \*ops; /\* I2C vtable \*/

};
里面的“struct i2c_ops_s”是核心,它有4个函数指针:传输、复位、设置、关闭,代码如下:
struct i2c_ops_s

{
CODE int (*transfer)(FAR struct i2c_master_s *dev,
FAR struct i2c_msg_s \*msgs, int count);
#ifdef CONFIG_I2C_RESET
CODE int (\*reset)(FAR struct i2c_master_s \*dev);
#endif
CODE int (\*setup)(FAR struct i2c_master_s \*dev);

CODE int (\*shutdown)(FAR struct i2c_master_s \*dev);

};
所以,只要得到“i2c_master_s”结构体,就有了I2C传输能力;就可以用它里面的“ops->transfer”指针来传输“i2c_transfer_s”,而“i2c_transfer_s”里含有一个或多个“i2c_msg_s”。
上半部源码分析
每个I2C控制器注册的设备节点为“/dev/i2c0”、“/dev/i2c1”等。
源码为“nuttx\drivers\i2c\i2c_driver.c”,向下提供“i2c_register函数;向上提供“static const struct file_operations g_i2cdrvr_fops”标准接口。
关键代码如下:
int i2c_register(FAR struct i2c_master_s \*i2c, int bus)

{

FAR struct i2c_driver_s \*priv;
/* 省略 */
priv = kmm_zalloc(sizeof(struct i2c_driver_s));

if (priv)

{
priv->i2c = i2c; /* 在priv中记录I2C控制器驱动的下半部 */
/* 省略 */
snprintf(devname, sizeof(devname), DEVNAME_FMT, bus);

ret = register_driver(devname, &g_i2cdrvr_fops, 0666, priv);
/* 省略 */
return OK;

}

return -ENOMEM;

}
g_i2cdrvr_fops结构体中,只有open/close/ioctl有意义,其他函数都是空函数,代码如下:
static const struct file_operations g_i2cdrvr_fops =

{
#ifndef CONFIG_DISABLE_PSEUDOFS_OPERATIONS
i2cdrvr_open, /* open */
i2cdrvr_close, /* close */
#else
NULL, /* open */
NULL, /* close */
#endif
i2cdrvr_read, /* read */
i2cdrvr_write, /* write */
NULL, /* seek */
i2cdrvr_ioctl, /* ioctl */
NULL, /* mmap */
NULL, /* truncate */
NULL, /* poll */
NULL, /* readv */
NULL /* writev */
#ifndef CONFIG_DISABLE_PSEUDOFS_OPERATIONS
, i2cdrvr_unlink /* unlink */
#endif
};
i2cdrvr_open:如果I2C控制器驱动程序下半部含有setup成员,则调用它来进行初始化:
static int i2cdrvr_open(FAR struct file \*filep)

{
/* 省略 */
if (priv-\>i2c-\>ops-\>setup != NULL && priv-\>crefs == 0)

{

// 调用priv-\>i2c-\>ops-\>setup

ret = I2C_SETUP(priv-\>i2c);
/* 省略 */
i2cdrvr_close:如果I2C控制器驱动程序下半部含有shutdown 成员,则调用它来进行关闭操作:
static int i2cdrvr_close(FAR struct file \*filep)

{
/* 省略 */
if (priv-\>i2c-\>ops-\>shutdown != NULL && priv-\>crefs == 1)

{

// 调用priv-\>i2c-\>ops-\>shutdown

ret = I2C_SHUTDOWN(priv-\>i2c);
/* 省略 */
核心是i2cdrvr_ioctl,APP调用它来进行I2C数据传输:
static int i2cdrvr_ioctl(FAR struct file \*filep, int cmd, unsigned long arg)

{
/* 省略 */
case I2CIOC_TRANSFER:

{
/* 省略 */
transfer = (FAR struct i2c_transfer_s \*)((uintptr_t)arg);
/* 省略 */
// 调用priv-\>i2c-\>ops-\>transfer进行数据传输

ret = I2C_TRANSFER(priv-\>i2c, transfer-\>msgv, transfer-\>msgc);

}
/* 省略 */
APP接口与工具
openvel有I2C工具:apps/system/i2c/i2c_main.c,可以分析它掌握APP接口。
从上小节可以知道,北向接口(APP使用的接口)为“open/close/ioctl”。核心是ioctl,使用示例如下:
//./a.out /dev/i2c-8 0x68 0x60
int main(int argc, char \*\*argv)
{
int fd,ret;
uint8_t val;
char dev_name\[20\];
unsigned int slave_address,reg_address;
struct i2c_transfer_s work;
snprintf(dev_name, sizeof(dev_name),"%s", argv\[1\]);
fd = open(dev_name, O_RDWR);
if (fd \< 0)
{
printf("open failed: %d\n", fd);
return fd;
}
work.msgc = 2;
work.msgv = (struct i2c_msg_s \*)malloc(work.msgc \* sizeof(struct i2c_msg_s));
if (NULL == work.msgv)
{
printf("Memory alloc error\n");
close(fd);
return -1;
}
sscanf(argv\[2\], "%x", &slave_address);
sscanf(argv\[3\], "%x", ®_address);
val = reg_address;
(work.msgv\[0\]).frequency=400000;
(work.msgv\[0\]).length = 1;
(work.msgv\[0\]).addr = slave_address;
(work.msgv\[0\]).buffer = &val;
(work.msgv\[0\]).flags = I2C_M_NOSTOP;
(work.msgv\[1\]).frequency=400000;
(work.msgv\[1\]).length = 1;
(work.msgv\[1\]).flags = I2C_M_READ;
(work.msgv\[1\]).addr = slave_address;
(work.msgv\[1\]).buffer = &val;
ret = ioctl(fd, I2CIOC_TRANSFER, &work);
if (ret \< 0)
{
printf("i2c: ioctl(I2CIOC_TRANSFER) failed: %d\n",fd);
free( work.msgv);
close(fd);
return -1;
}
printf("reg:0x%02X val:%02x\n", reg_address, val);
free( work.msgv);
close(fd);
return 0;
}
上述代码的核心是“ret = ioctl(fd, I2CIOC_TRANSFER, &work);”,所以使用步骤为:
① 构造“struct i2c_transfer_s”结构体,里面有一个“struct i2c_msg_s”数组
② 构造一个或多个“struct i2c_msg_s”结构体,每个结构体表示一个I2C传输
③ 调用ioctl
ioctl所用结构体如下:
#define I2C_M_READ 0x0001 /* 读取数据,从从机到主机 */
#define I2C_M_NOSTOP 0x0040 /* 消息不应以STOP结束 */
#define I2C_M_NOSTART 0x0080 /* 消息不应以START开始 */
struct i2c_msg_s

{
uint32_t frequency; /* I2C频率 */
uint16_t addr; /* 从机地址(7位或10位) */
uint16_t flags; /* 参见I2C_M_*定义 */
FAR uint8_t *buffer; /* 要传输的缓冲区 */
ssize_t length; /* 缓冲区的字节长度 */
};

struct i2c_transfer_s

{
FAR struct i2c_msg_s *msgv; /* 传输的I2C消息数组 */
size_t msgc; /\* 数组中的消息数量 \*/

};
既然APP可以操作“/dev/i2c0”这样的节点发起I2C传输,那自然可以制作一些调试I2C的工具。openvela里有这样的工具:I2C Tools。它的源码为:apps/system/i2c/i2c_main.c。
如下配置内核后,即可得到i2c命令:
CONFIG_I2C=y
CONFIG_I2C_DRIVER=y //must be defined as yes, prerequesite for i2c tools
CONFIG_I2C_SLAVE=y //I2C slave if needed
CONFIG_I2C_BITBANG=y //bit-bang I2C if needed
CONFIG_I2C_RESET=y //if needed
CONFIG_SYSTEM_I2CTOOL=y
i2c命令用法如下:
nsh> i2c
Usage: i2c <cmd> [arguments]
Where <cmd> is one of:
Show help : ?
List buses : bus
List devices : dev [OPTIONS] <first> <last>
Read register : get [OPTIONS] [<repetitions>]
Dump register : dump [OPTIONS] [<num bytes>]
Show help : help
Write register: set [OPTIONS] <value> [<repetitions>]
Verify access : verf [OPTIONS] [<value>] [<repetitions>]
Where common "sticky" OPTIONS include:
[-a addr] is the I2C device address (hex). Default: 03 Current: 03
[-b bus] is the I2C bus number (decimal). Default: 0 Current: 0
[-w width] is the data width (8 or 16 decimal). Default: 8 Current: 8
[-s|n], send/don't send start between command and data. Default: -n Current: -n
[-i|j], Auto increment|don't increment regaddr on repetitions. Default: NO Current: NO
[-f freq] I2C frequency. Default: 400000 Current: 400000
Special non-sticky options:
[-r regaddr] is the I2C device register index (hex). Default: not used/sent
NOTES:
o An environment variable like $PATH may be used for any argument.
o Arguments are "sticky". For example, once the I2C address is
specified, that address will be re-used until it is changed.
WARNING:
o The I2C dev command may have bad side effects on your I2C devices.
Use only at your own risk.
nsh>
i2c命令的使用示例如下:
i2c dev -b 0 0x38 0x40 # 在I2C0上查询是否有设备地址从0x38到0x40的设备
i2c get -b 0 -a 0x68 -r 0x00 # 在I2C0上读取地址为0x68的设备,读取寄存器0
READ Bus: 0 Addr: 68 Subaddr: 00 Value: d1
/*
get:表示读取数据
-b:总线号
-a:从机地址
-r:寄存器地址A
*/
I2C控制器驱动下半部
过于复杂,使用视频来讲解。
核心:
下半部源码分析
以R528为例,配置项为:
CONFIG_I2C=y
CONFIG_I2C_DRIVER=y
CONFIG_DRIVERS_TWI=y
CONFIG_SYSTEM_I2CTOOL=y
单板相关的代码实现I2C控制器驱动程序下半部,可以从这里开始阅读代码:
// apps/vendor/allwinnertech/chips/r528/r528_boot.c
#ifdef CONFIG_DRIVERS_TWI
struct i2c_master_s \*i2c_bus;

i2c_bus = r528_i2c_initialize("/dev/i2c0", 0);
#ifdef CONFIG_SENSORS_BMI160_I2C
extern int bmi160_register(FAR const char \*devpath, FAR struct i2c_master_s \*dev);

if (i2c_bus)

bmi160_register(0, i2c_bus);
#endif
#endif
函数调用过程为:
r528_i2c_initialize
priv-\>twi_port = i2c_id;

priv-\>i2c_s.ops = &g_i2cops;

handle = i2c_register((FAR struct i2c_master_s \*)priv, i2c_id);
可见,下半部的核心在“g_i2cops”结构体里,它在“vendor/allwinnertech/chips/r528/drv/twi/drv_twi.c”中如下定义:
static const struct i2c_ops_s g_i2cops =

{
.transfer = r528_transfer,
#ifdef CONFIG_I2C_RESET
.reset = r528_reset,
#endif
};
在“r528_transfer”中有硬件相关的设置:
r528_transfer
// vendor/allwinnertech/chips/r528/drv/twi/drv_twi.c

hal_twi_init(priv-\>twi_port);

hal_twi_t \*twi = &hal_twi\[port\];

// vendor/allwinnertech/chips/r528/drivers/rtos-hal/hal/source/twi/hal_twi.c
hal_twi_pinctrl_init(twi)
// vendor/allwinnertech/chips/r528/drivers/rtos-hal/hal/source/twi/

// hal_twi.c

twi-\>pin\[0\] = TWI2_SCK;

twi-\>pin\[1\] = TWI2_SDA;

twi-\>pinmux = TWI2_PIN_MUXSEL;

// vendor/allwinnertech/chips/r528/drivers/rtos-hal/hal/source/

// twi/platform/twi_sun8iw20.h
#define TWI2_SCK GPIOE(12)
#define TWI2_SDA GPIOE(13)
#define TWI2_PIN_MUXSEL 2
hal_twi_xfer
代码适配
根据原理图可知板子使用I2C2接口,上面连接I2C触摸屏:
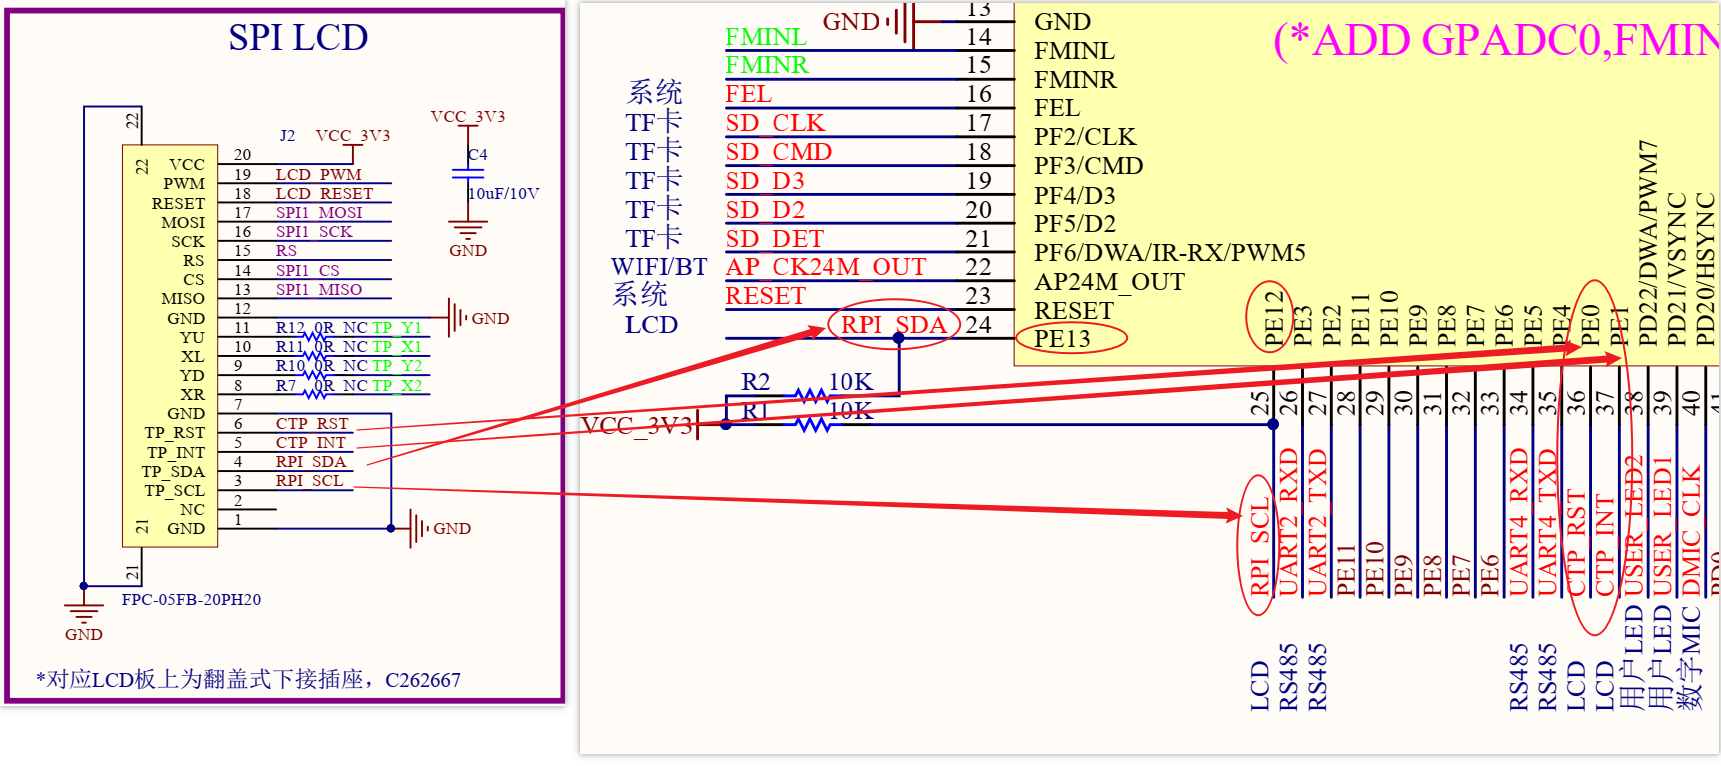
所用引脚如下:
| 功能 | 复位引脚 | 中断引脚 | SDA | SCL |
| 使用引脚 | PE0 | PE1 | PE13 | PE12 |
所以需要修改I2C控制器驱动下半部代码里使用的I2C引脚:
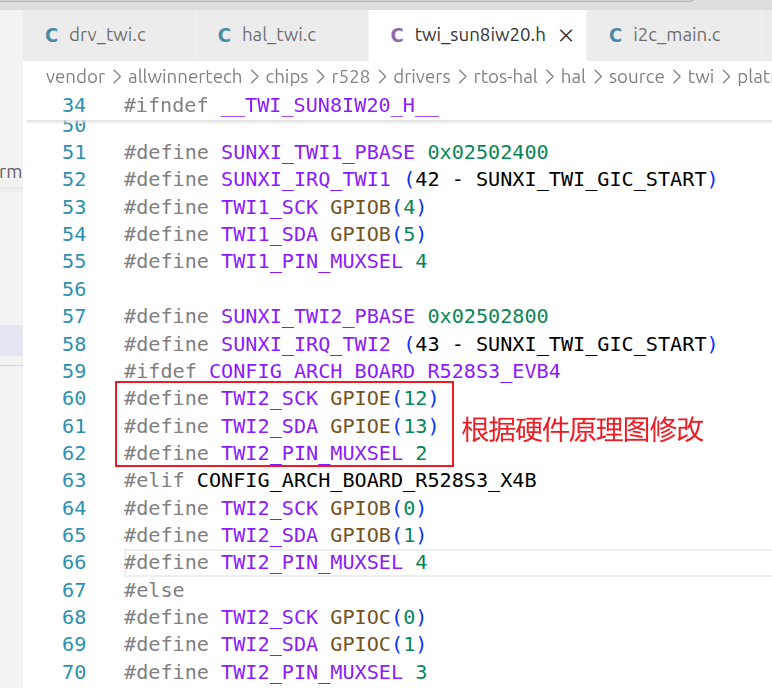
设备驱动使用的接口
既然I2C控制器提供了I2C传输能力,那么APP可以使用这些传输能力,I2C设备驱动程序也可以使用。只要获得I2C控制器驱动程序下半部提供的“i2c_master_s”结构体,就可以使用下面的宏进行I2C传输、复位、设置、关闭。下面代码的“d”就是“i2c_master_s”结构体指针。
// nuttx\include\nuttx\i2c\i2c_master.h
#define I2C_TRANSFER(d,m,c) ((d)->ops->transfer(d,m,c))
#ifdef CONFIG_I2C_RESET
# define I2C_RESET(d) ((d)->ops->reset(d))
#endif
#define I2C_SETUP(d) ((d)->ops->setup(d))
#define I2C_SHUTDOWN(d) ((d)->ops->shutdown(d))
触摸屏驱动开发实例
I2C设备驱动程序开发方法
在开发I2C设备驱动时需要知道:
-
它连接在哪个I2C控制器下面:要得到对应的“i2c_master_s”结构体:这提供了传输能力
-
还要阅读芯片手册:知道它的设备地址、操作方法
-
最后,找到合适的“驱动程序上半部”并实现“先半部”:如果没有上半部,可以自己写一个单独的驱动程序
当有了“i2c_master_s”结构体,就有了数据传输能力,剩下的只是实现“file_operations”结构体的各项成员函数。
分析ft5x05.c对外提供的接口
ft5x06触摸IC的驱动程序为“nuttx/drivers/input/ft5x06.c”。
使用触摸屏很简单,根据“ft5x06.c”提供的“file_operations”结构体,可以知道:
-
read:读取触摸屏数据
-
ioctl:设置、获得频率
-
poll:超时查询
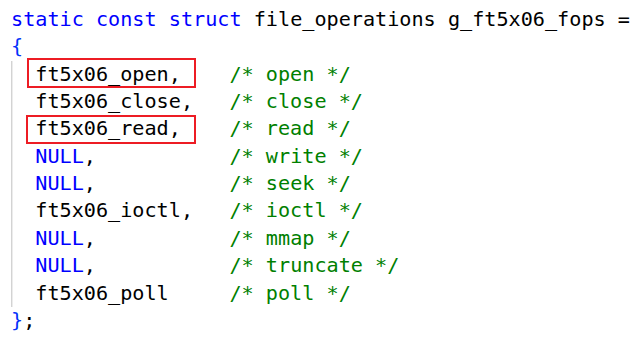
使用“open/read”即可编写出下面的应用程序:
#include <nuttx/input/touchscreen.h>
int main(int argc, char \*\*argv)

{

int fd;

struct touch_sample_s buffer;

int len;
/* 1. 判断参数 */
if (argc \< 2)

{

printf("Usage: %s \<dev\>\n", argv\[0\]);

printf("eg. %s /dev/input0\n", argv\[0\]);

return -1;

}
/* 2. 打开文件 */
fd = open(argv\[1\], O_RDWR);

if (fd == -1)

{

printf("can not open file %s\n", argv\[1\]);

return -1;

}
/* 3. 写文件或读文件 */
while (1)

{

len = read(fd, &buffer, sizeof(buffer));

if (len == sizeof(buffer))

{

printf("x = %d, y = %d, pressure = %d\n", buffer.point\[0\].x, buffer.point\[0\].y, buffer.point\[0\].pressure);

}

}

close(fd);

return 0;

}
分析ft5x05.c驱动程序
框架如下:
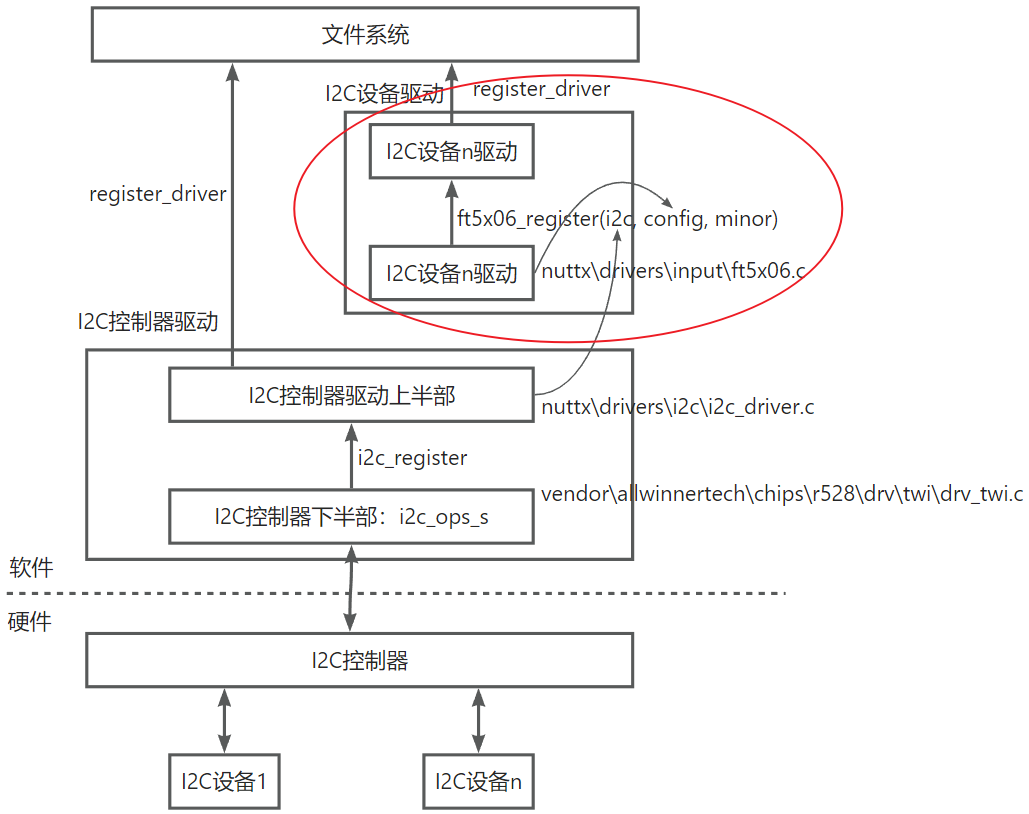
第1步:从上往下分析,框图如下:
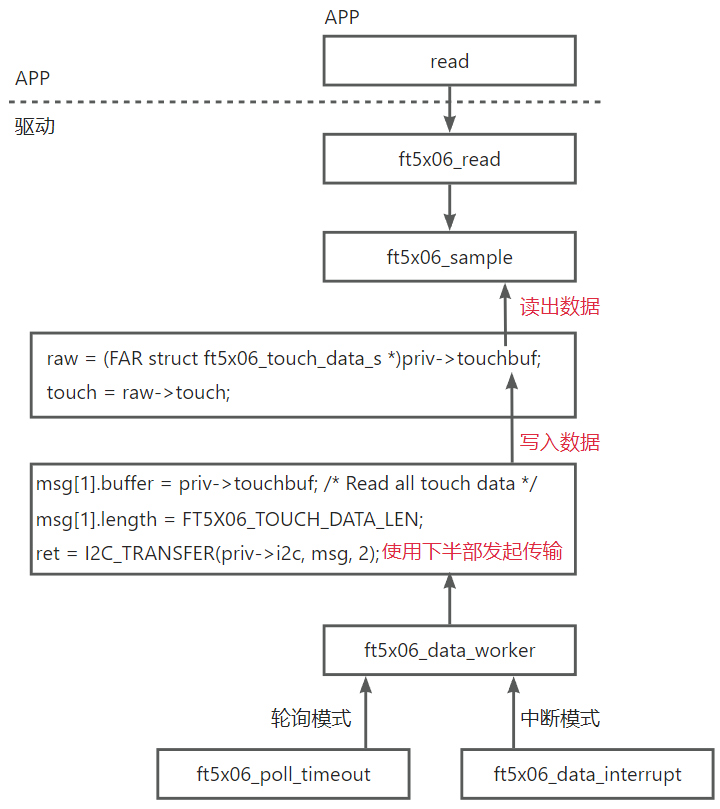
第2步:从下往上分析。
需要在单板启动文件里调用“ft5x06_register(i2c, config, minor)”:
-
第1个参数是“i2c_master_s”结构体
-
第2个参数是中断相关的操作,也可以不使用中断
-
第3个涉及设备名称,比如“/dev/input0”、“/dev/input1”
使用ft5x06触摸屏芯片时,需要设置复位引脚、可以使用中断引脚。这些“独特的、非通用”的操作在下半部里实现:提供一个“ft5x06_config_s”结构体,代码如下:
struct ft5x06_config_s

{
/* 设备特性参数 */
uint8_t address; /* 7位I2C地址(仅使用第0-6位) */
uint32_t frequency; /* 默认I2C通信频率 */
/* IRQ/GPIO访问回调函数。这些操作均通过回调函数封装,
* 以实现FT5X06驱动与不同开发板、MCU在GPIO中断处理上的差异解耦。
*
* attach - 将FT5x06中断处理函数绑定到GPIO中断
* enable - 启用或禁用GPIO中断
* clear - 确认/清除所有未处理的GPIO中断
* wakeup - 向FT5x06发送WAKE中断,将FT5x06从休眠模式切换到工作模式
* nreset - 控制芯片复位引脚(低电平有效)
*/
#ifndef CONFIG_FT5X06_POLLMODE
/* 将FT5x06中断处理函数绑定到GPIO中断:返回值为执行结果,参数依次为配置结构体、中断服务函数、参数 */
int (\*attach)(FAR const struct ft5x06_config_s \*config, xcpt_t isr,

FAR void \*arg);
/* 启用/禁用GPIO中断:参数依次为配置结构体、启用状态(true=启用,false=禁用) */
void (\*enable)(FAR const struct ft5x06_config_s \*config, bool enable);
/* 清除GPIO未处理中断:参数为配置结构体 */
void (\*clear)(FAR const struct ft5x06_config_s \*config);
#endif
/* 唤醒FT5x06:参数为配置结构体 */
void (\*wakeup)(FAR const struct ft5x06_config_s \*config);
/* 控制复位引脚:参数依次为配置结构体、引脚状态(true/false对应不同电平) */
void (\*nreset)(FAR const struct ft5x06_config_s \*config,

bool state);

};
代码适配
首先在单板启动文件里添加代码:
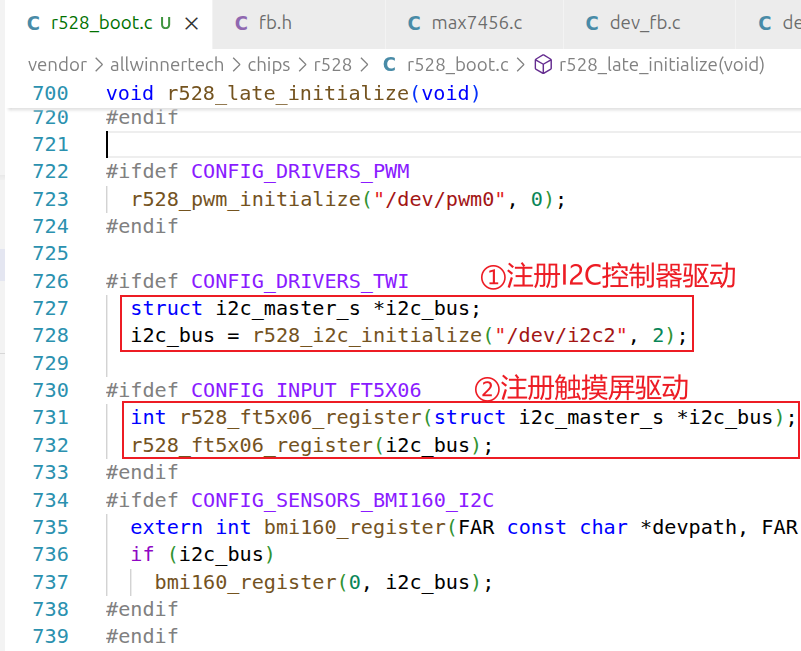
然后实现“r528_ft5x06_register”函数(注意:为例加快实验,在“nuttx/drivers/input/ft5x06.c”里直接添加下面代码):
/* 100ask for r528 */
#define FT5X06_I2C_ADDRESS (0x70 >> 1)
#define FT5X06_FREQUENCY 400000
#ifndef CONFIG_FT5X06_POLLMODE
static int r528_ft5x06_attach(const struct ft5x06_config_s \*config,
xcpt_t isr, void *arg)
{

if (isr)

{

iinfo("Attaching %p\n", isr);

}
else
{

iinfo("Detaching %p\n", g_priv_config.handler);

}

return OK;

}
#endif
/****************************************************************************
* Name: r528_ft5x06_enable
*
* Description:
* Enable or disable a GPIO interrupt
*
****************************************************************************/
#ifndef CONFIG_FT5X06_POLLMODE
static void r528_ft5x06_enable(const struct ft5x06_config_s \*config,

bool enable)

{

irqstate_t flags;

flags = enter_critical_section();

if (enable)

{

}
else
{

}

leave_critical_section(flags);

}
#endif
/****************************************************************************
* Name: r528_ft5x06_clear
*
* Description:
* Acknowledge/clear any pending GPIO interrupt
*
****************************************************************************/
#ifndef CONFIG_FT5X06_POLLMODE
static void r528_ft5x06_clear(const struct ft5x06_config_s \*config)

{
/* Does nothing */
}
#endif
/****************************************************************************
* Name: r528_ft5x06_wakeup
*
* Description:
* Issue WAKE interrupt to FT5x06 to change the FT5x06 from Hibernate to
* Active mode.
*
****************************************************************************/
static void r528_ft5x06_wakeup(const struct ft5x06_config_s \*config)

{
/* We do not have access to the WAKE pin in the implementation */
}
/****************************************************************************
* Name: r528_ft5x06_nreset
*
* Description:
* Control the chip reset pin
*
****************************************************************************/
static void r528_ft5x06_nreset(const struct ft5x06_config_s \*config,

bool nstate)

{
/* We do not have access to the RESET pin in the implementation */
}

static const struct ft5x06_config_s g_ft5x06_config =

{
.address = FT5X06_I2C_ADDRESS,
.frequency = FT5X06_FREQUENCY,
#ifndef CONFIG_FT5X06_POLLMODE
.attach = r528_ft5x06_attach,
.enable = r528_ft5x06_enable,
.clear = r528_ft5x06_clear,
#endif
.wakeup = r528_ft5x06_wakeup,
.nreset = r528_ft5x06_nreset
};

int r528_ft5x06_register(struct i2c_master_s \*i2c_bus)

{

return ft5x06_register(i2c_bus, &g_ft5x06_config, 0);

}
测试
配置项:
CONFIG_EXAMPLES_FT5X06=y
CONFIG_INPUT_FT5X06=y
CONFIG_FT5X06_POLLMODE=y
执行命令:
nsh> ls /dev/
/dev:
……
input0
……
nsh> ft5x06
Usage: ft5x06 <dev>
eg. ft5x06 /dev/input0
nsh> ft5x06 /dev/input0
x = 103, y = 181, pressure = 0
x = 103, y = 181, pressure = 0
x = 103, y = 181, pressure = 0
x = 111, y = 181, pressure = 0