使用RTOS的优势与挑战
使用多任务系统,可以解决“函数直接相互影响”的问题,但是也会引入同步、互斥等新的问题。
多任务模式
注意:多任务系统的调度机制有FIFO、RR两种(后面介绍)。简单地说FIFO机制是“先进先出”,先排队的任务先运行直到它放弃运行;RR机制是“Round-Robin”,多个任务轮流运行。下面的例子是基于RR机制来描述的。
对于裸机程序,无论使用哪种模式进行精心的设计,在最差的情况下都无法解决这个问题:假设有A、B两个都很耗时的函数,无法降低它们相互之间的影响。使用状态机模式时,如果函数拆分得不好,也会导致这个问题。本质原因是:函数是轮流执行的。假设“喂一口饭”需要t1t5这5段时间,“回一个信息需要”tate这5段时间,轮流执行时:先执行完t1t5,再执行tate,如图2.2所示:
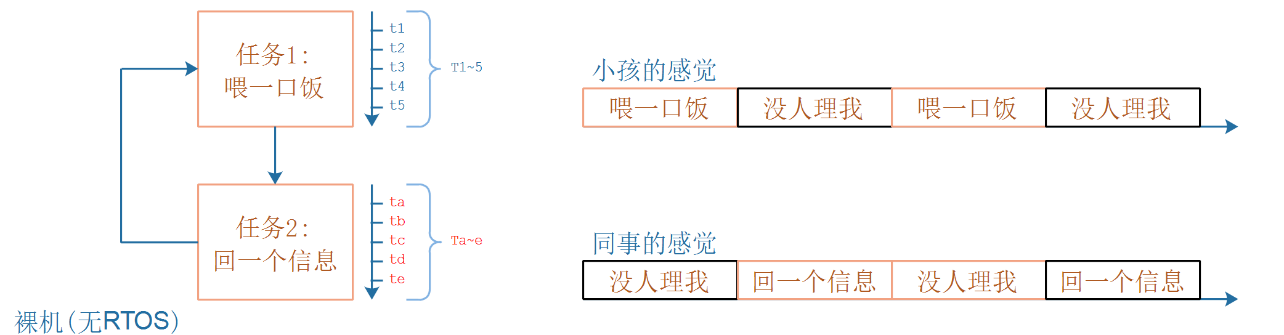
. 裸机程序和RTOS程序的运行比较图
对于职场妈妈,她怎么解决这个问题呢?她是一个眼明手快的人,可以一心多用,她这样做:
① 左手拿勺子,给小孩喂饭
② 右手敲键盘,回复同事
③ 两不耽误,小孩“以为”妈妈在专心喂饭,同事“以为”她在专心聊天
④ 但是脑子只有一个啊,虽然说“一心多用”,但是谁能同时思考两件事?
⑤ 只是她反应快,上一秒钟在考虑夹哪个菜给小孩,下一秒钟考虑给同事回复什么信息
本质是:交叉执行,t1t5和tate交叉执行,如图2.3所示:
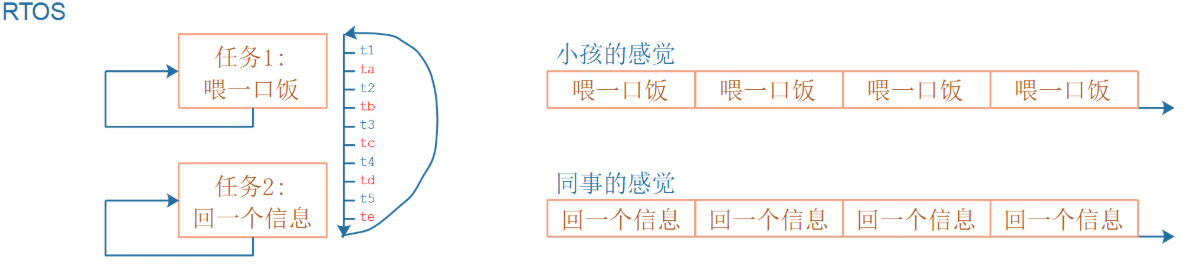
. 职场妈妈交叉做事
基于多任务系统编写程序时,示例代码如下:
 // RTOS程序

 喂饭任务()

 {

 while (1)

 {

 喂一口饭();

 }

 }
09
 回信息任务()

 {

 while (1)

 {

 回一个信息();

 }

 }
17
 void main()

 {

 // 创建2个任务

 create_task(喂饭任务);

 create_task(回信息任务);
23
 // 启动调度器

 start_scheduler();

 }
第21、22行,创建2个任务;
第25行,启动调度器;
之后,这2个任务就会交叉执行了。
基于多任务系统编写程序时,反而更简单了:
① 上面第2~8行是“喂饭任务”的代码;
② 第10~16行是“回信息任务”的代码,编写它们时甚至都不需要考虑它和其他函数的相互影响。
就好像有2个单板:一个只运行“喂饭任务”这个函数、另一个只运行“回信息任务”这个函数。
多任务系统会依次给这些任务分配时间:你执行一会,我执行一会,如此循环。只要切换的间隔足够短,用户会“感觉这些任务在同时运行”。如图2.4所示:
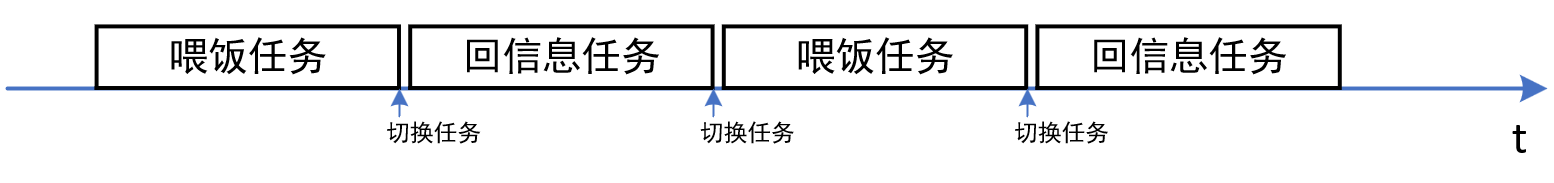
. RTOS里任务轮流运行
互斥操作
多任务系统中,多个任务可能会“同时”访问某些资源,需要增加保护措施以防止混乱。比如任务A、B都要使用串口,能否使用一个全局变量让它们独占地、互斥地使用串口?示例代码如下:
 // RTOS程序

 int g_canuse = 1;
03
 void uart_print(char \*str)

 {

 if (g_canuse)

 {

 g_canuse = 0;

 printf(str);

 g_canuse = 1;

 }

 }
13
 task_A()

 {

 while (1)

 {

 uart_print("0123456789\n");

 }

 }
21
 task_B()

 {

 while (1)

 {

 uart_print("abcdefghij");

 }

 }
29
 void main()

 {

 // 创建2个任务

 create_task(task_A);

 create_task(task_B);

 // 启动调度器

 start_scheduler();

 }
注意:下列描述是基于RR调度机制。
程序的意图是:task_A打印“0123456789”,task_B打印“abcdefghij”。在task_A或task_B打印的过程中,另一个任务不能打印,以避免数字、字母混杂在一起,比如避免打印这样的字符:“012abc”。
第6行使用全局变量g_canuse实现互斥打印,它等于1时表示“可以打印”。在进行实际打印之前,先把g_canuse设置为0,目的是防止别的任务也来打印。
这个程序大部分时间是没问题的,但是只要它运行的时间足够长,就会出现数字、字母混杂的情况。
下面把uart_print函数标记为①~④个步骤:
 void uart_print(char \*str)

 {

 if( g_canuse ) ①

 {

 g_canuse = 0; ②

 printf(str); ③

 g_canuse = 1; ④

 }

 }
假设task_A、task_B如下执行:

如果task_A执行完①,进入if语句里面执行②之前被切换为task_B:在这一瞬间,g_canuse还是1。
task_B执行①时也会成功进入if语句,假设它执行到③,在printf打印完部分字符比如“abc”后又再次被切换为task_A。
task_A继续从上次被暂停的地方继续执行,即从②那里继续执行,成功打印出“0123456789”。这时在串口上可以看到打印的结果为:“abc0123456789”。
是不是“①判断”、“②清零”间隔太远了,uart_print函数改进成如下的代码呢?
 void uart_print(char \*str)

 {

 g_canuse--; ① 减一

 if( g_canuse == 0 ) ② 判断

 {

 printf(str); ③ 打印

 }

 g_canuse++; ④ 加一

 }
即使改进为上述代码,仍然可能产生两个任务同时使用串口的情况。因为“①减一”这个操作会分为3个步骤:a.从内存读取变量的值放入寄存器里,b.修改寄存器的值让它减一,c.把寄存器的值写到内存上的变量上去。
如果task_A执行完步骤a、b,还没来得及把新值写到内存的变量里,就被切换为task_B:在这一瞬间,g_canuse还是1。
task_B执行①②时也会成功进入if语句,假设它执行到③,在printf打印完部分字符比如“abc”后又再次被切换为task_A。
task_A继续从上次被暂停的地方继续执行,即从步骤c那里继续执行,成功打印出“0123456789”。这时在串口上可以看到打印的结果为:“abc0123456789”。
从上面的例子可以看到,基于多任务系统编写程序时,访问公用的资源的时候要考虑“互斥操作”。任何一种多任务系统都会提供相应的函数。
同步操作
如果任务之间有依赖关系,比如任务A执行了某个操作之后,需要任务B进行后续的处理。如果代码如下编写的话,任务B大部分时间做的都是无用功:
 // RTOS程序

 int flag = 0;
03
 void task_A()

 {

 while (1)

 {

 // 做某些复杂的事情

 // 完成后把flag设置为1

 flag = 1;

 }

 }
13
 void task_B()

 {

 while (1)

 {

 if (flag)

 {

 // 做后续的操作

 }

 }

 }
24
 void main()

 {

 // 创建2个任务

 create_task(task_A);

 create_task(task_B);

 // 启动调度器

 start_scheduler();

 }
上述代码中,在任务A没有设置flag为1之前,任务B的代码都只是去判断flag。而任务A、B的函数是依次轮流运行的,假设系统运行了100秒,其中任务A总共运行了50秒,任务B总共运行了50秒,任务A在努力处理复杂的运算,任务B仅仅是浪费CPU资源。
如果可以让任务B阻塞,即让任务B不参与调度,那么任务A就可以独占CPU资源加快处理复杂的事情。当任务A处理完事情后,再唤醒任务B。示例代码如下:
 // RTOS程序

 void task_A()

 {

 while (1)

 {

 // 做某些复杂的事情

 // 释放信号量,会唤醒任务B;

 }

 }
10
 void task_B()

 {

 while (1)

 {

 // 等待信号量, 会让任务B阻塞

 // 做后续的操作

 }

 }
19
 void main()

 {

 // 创建2个任务

 create_task(task_A);

 create_task(task_B);

 // 启动调度器

 start_scheduler();

 }
第15行:任务B运行时,等待信号量,不成功时就会阻塞,不在参与任务调度。
第7行:任务A处理完复杂的事情后,释放信号量会唤醒任务B。
第16行:任务B被唤醒后,从这里继续运行。
在这个过程中,任务A处理复杂事情的时候可以独占CPU资源,加快处理速度。