进程、线程、调度的内部机制
创建进程/线程的内部原理
芯片架构(以ARM架构为例)
ARM芯片属于精简指令集计算机(RISC:Reduced Instruction Set Computing),它所用的指令比较简单,有如下特点:
① 对内存只有读、写指令
② 对于数据的运算是在CPU内部实现
③ 使用RISC指令的CPU复杂度小一点,易于设计

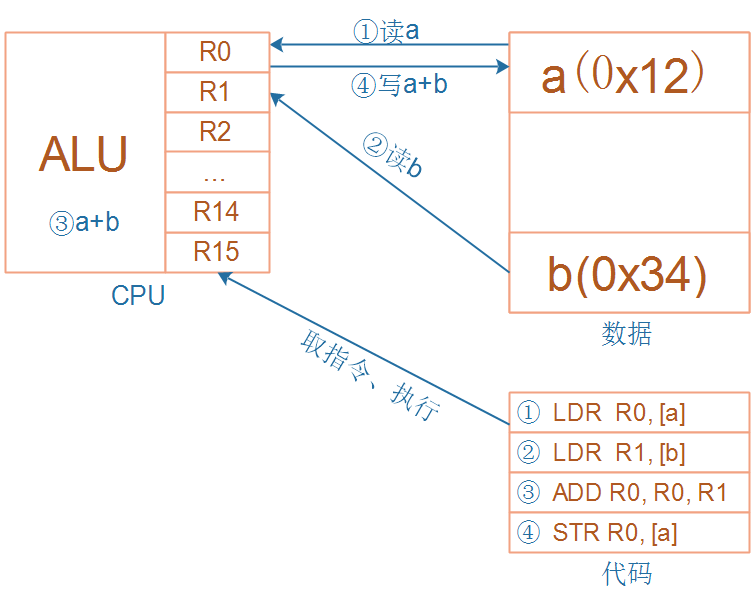
对于上图所示的加法运算a = a + b,在RISC中要使用4条汇编指令:
① 读内存a
② 读内存b
③ 计算a+b
④ 把结果写入内存
问题:在CPU内部,用什么来保存a、b、a+b ?
CPU内部都有R0、R1、……、R15等寄存器;它们可以用来“暂存”数据。
对于R13、R14、R15,还另有用途:
-
R13:别名SP(Stack Pointer),栈指针
-
R14:别名LR(Link Register),用来保存返回地址
-
R15:别名PC(Program Counter),程序计数器,表示当前指令地址,写入新值即可跳转
C函数内部机制
对于一个C函数,它的本质是各类汇编指令对内存的操作:
-
在内存(栈)里保存寄存器、返回地址
-
在内存(栈)里分配局部变量
-
使用机器码读写内存、计算、跳转
以一个add函数为例,它的C代码如下:
int add(volatile int a, volatile int b)

{

volatile int sum;

sum = a + b;

return sum;

}
把上述代码存为add.c,使用如下命令生成反汇编码文件add.dis:
arm-none-eabi-gcc -O2 -c -o add.o add.c
arm-none-eabi-objdump -D add.o > add.dis
add.dis内容如下:
00000000 <add>:
: e24dd010 sub sp, sp, \#16

: e58d0004 str r0, \[sp, \#4\]

: e58d1000 str r1, \[sp\]
c: e59d3004 ldr r3, [sp, #4]
: e59d2000 ldr r2, \[sp\]

: e0833002 add r3, r3, r2

: e58d300c str r3, \[sp, \#12\]
1c: e59d000c ldr r0, [sp, #12]
: e28dd010 add sp, sp, \#16

: e12fff1e bx lr
在视频里演示add函数的执行过程。
线程启动、切换时要做什么
假设线程A运行到add函数的中间,比如运行到下图位置时,切换到线程B。
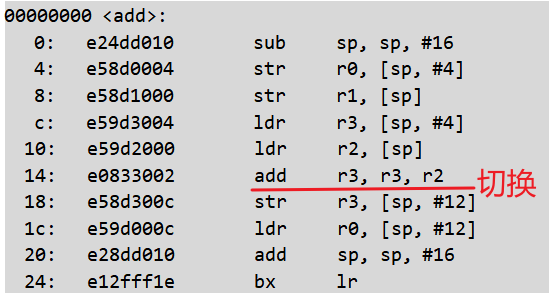
这个“切换”动作要做什么事情?保存线程A的现场——就是现场A被切换瞬间所有寄存器的值,恢复B的现场以运行线程B。
为什么要“保存A的现场”?
-
线程A说:我辛辛苦苦刚把寄存器R3算出来,还没使用呢,调度器大哥你要帮我保存起来啊,下次我能再次运行时,你要帮我恢复R3
-
把R3保存进哪里?从哪里恢复R3?线程A的栈!
怎么“恢复B的现场”?
-
找到上次“B的现场”存储的位置
-
从里面读取各个数值,写到CPU寄存器里
-
从上次被打断的位置继续运行
第1次启动线程A、线程B时,也是通过“恢复现场”来实现的,这以为着创建线程A、线程B时,要“构造、伪造它们的现场”:就是在各自的栈里,构造各个寄存器的值。比如线程A的栈里PC寄存器的位置,要存入线程A的入口函数地址。
创建线程时做什么
创建一个进程或一个线程时,需要提供什么参数?或者它内部会生成什么内容?下面的信息是必须的:
-
你要做什么事情?必定有一个入口函数
-
栈:就是一块内存,当程序运行是用来保存局部变量、CPU寄存器、返回地址等
-
优先级
-
TCB(Task Control Block,任务控制块):就是一个结构体,用来记录任务的细节,比如上面提到的入口函数、栈、优先级等
创建一个进程或线程时,必定实现如下功能:
-
分配TCB、分配栈
-
在TCB里记录各类信息
-
在栈里伪造“现场”
-
把TCB放入“就绪链表”,甚至可能触发调度
创建进程/线程源码情景分析
openvela里调度的基本单元是线程,进程也是“特殊的线程”。线程的创建函数“pthread_create”、进程创建函数“task_create”是类似的。
先列出最终结果:
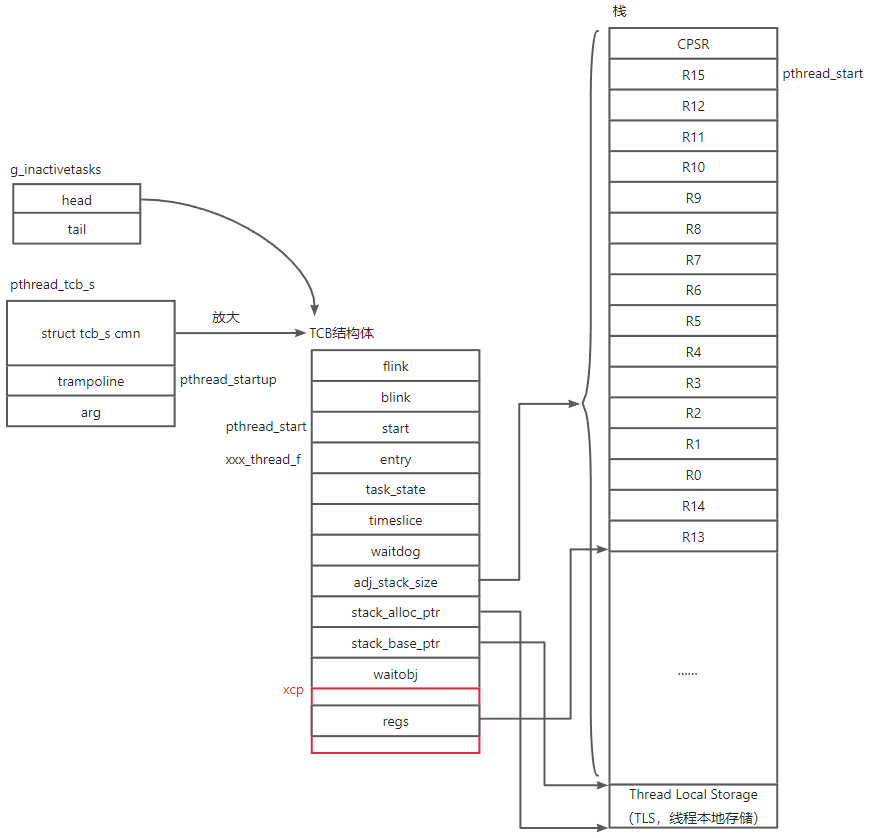
创建线程的结果(图)
使用pthread_create创建线程的图示:
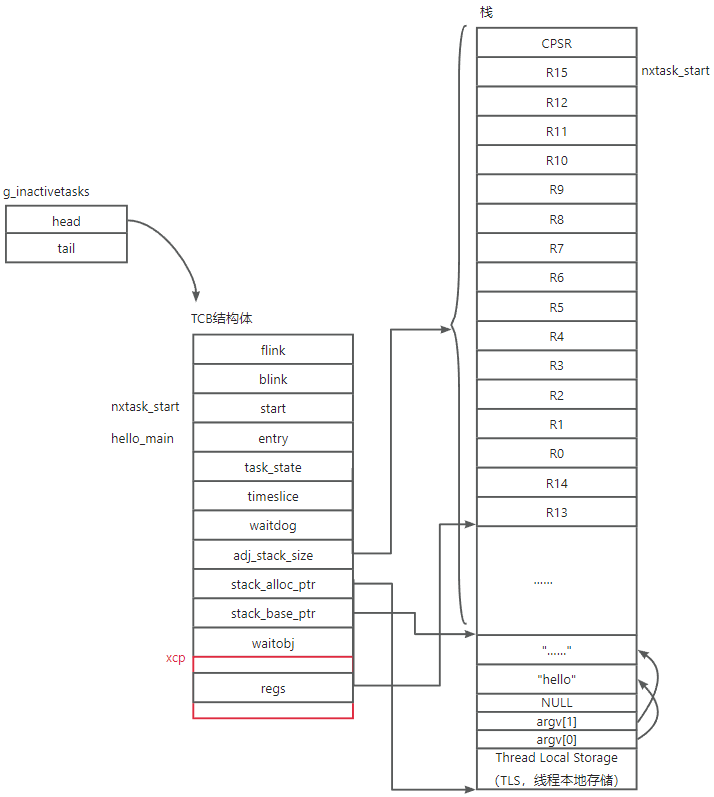
创建进程的结果(图)
使用task_create创建线程的图示:
TCB和栈的构造(源码情景分析)
pthread_create函数调用关系如下:
pthread_create // nuttx/libs/libc/pthread/pthread_create.c
// nuttx/sched/pthread/pthread_create.c
nx_pthread_create(pthread_startup, thread, attr, pthread_entry,
arg);

// 1. 分配TCB

ptcb = kmm_zalloc(sizeof(struct pthread_tcb_s));

// 2. 使用APP提供的栈或者分配栈
up_use_stack/up_create_stack
// 3. 初始化TCB

// nuttx/sched/task/task_setup.c
ret = pthread_setup_scheduler(ptcb, param.sched_priority, pthread_start,
entry);
nxthread_setup_scheduler // nuttx/sched/task/task_setup.c
tcb-\>start = start; // pthread_start

// 注意entry.pthread和entry.main是union

tcb-\>entry.main = (main_t)entry;

// 4. 初始化TCB里处理器相关的部分(伪造现场)

up_initial_state(tcb);

xcp-\>regs\[REG_PC\] = (uint32_t)tcb-\>start;

// 5. 设置参数

// nuttx/sched/pthread/pthread_create.c

pthread_tcb_setup(ptcb, parent, trampoline, arg);

ptcb-\>trampoline = trampoline; // pthread_startup

ptcb-\>arg = arg;

// 6. 设置调度相关的参数

ptcb-\>cmn.flags \|= TCB_FLAG_SCHED_RR;

ptcb-\>cmn.timeslice = MSEC2TICK(CONFIG_RR_INTERVAL);

// 7. 放入就绪链表

nxtask_activate((FAR struct tcb_s \*)ptcb);
task_create函数调用关系如下:
task_create // nuttx/sched/task/task_create.c
// nuttx/sched/task/task_create.c
task_create_with_stack
nxtask_create // nuttx/sched/task/task_create.c
nxthread_create //
// 1. 分配TCB
tcb = kmm_zalloc(...)
nxtask_init // nuttx/sched/task/task_init.c
// 2. 使用APP提供的栈或者分配栈
up_use_stack/up_create_stack
// 3. 初始化TCB
ret = nxtask_setup_scheduler(tcb, priority, nxtask_start,
entry, ttype);

// 4. 放入就绪链表

nxtask_activate(tcb);
进程_线程的启动和调度机制
调度方法的生活示例演绎
本节讲解“RR调度机制”。
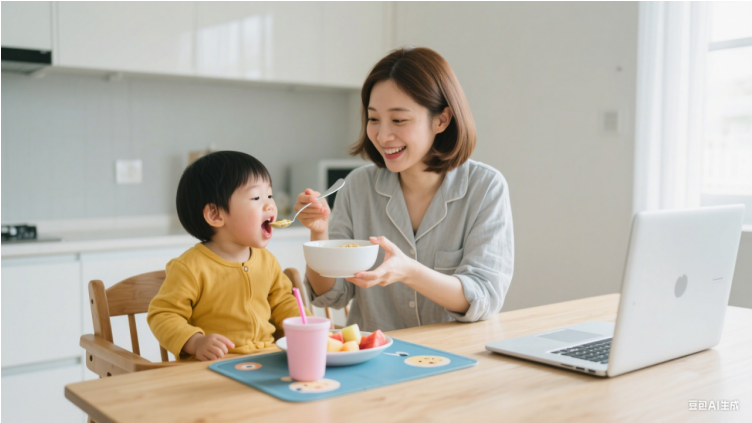
以上述生活场景为例,妈妈正在“轮流”给小孩喂饭、回复同事微信信息:
-
如果厨房着火了,那么需要“立刻”去灭火。因为“灭火”的优先级最高!
-
如果电脑收到了邮件,那么妈妈会这样做:先喂饭、再回复微信信息,最后才看邮件。大家优先级都一样,凭什么“邮件”可以插队?这不公平。所以“回复邮件”排到最后。
-
如果洗衣机的衣服洗好了,那么它也去排队。但是妈妈没有处理完“喂饭、回信息、回邮件”的话,她不会去晾衣服——因为晾衣服的优先级最低。
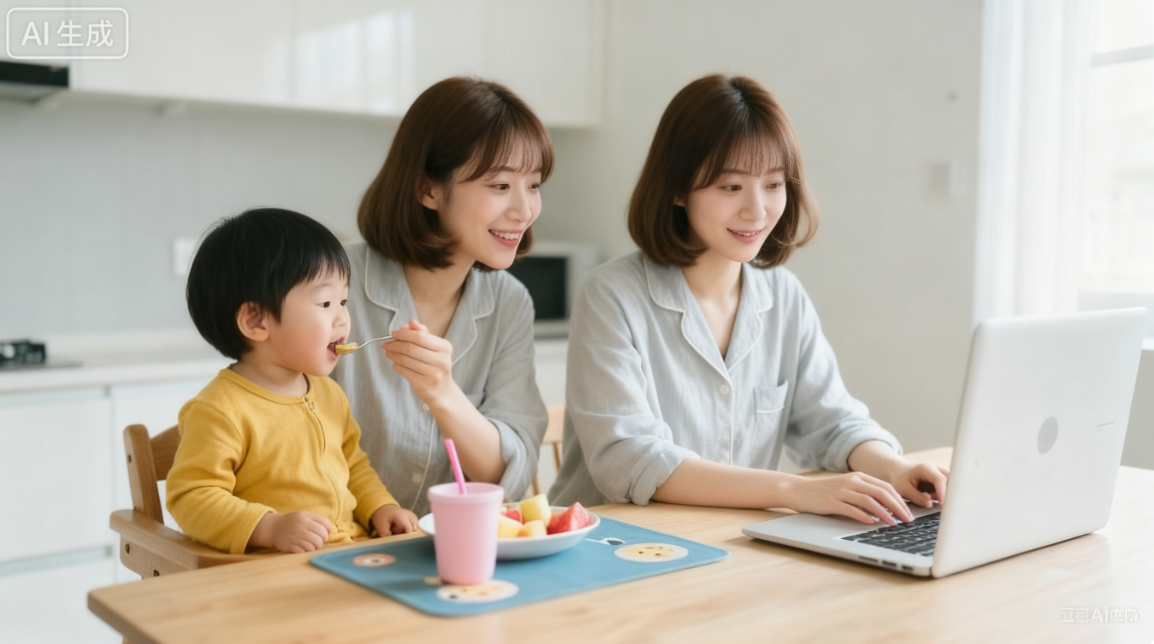
如果有两个“妈妈”呢?比如妈妈的双胞胎妹妹来帮忙:
-
平时,妈妈喂饭,小姨回复微信信息
-
如果厨房着火了,小姨去灭火;妈妈一会喂饭、一会回复微信信息
-
灭火完毕后,妈妈、小姨一个负责喂饭、另一个负责回复信息
-
如果厨房里的高压锅冒气了,妈妈、小姨都可能去处理
-
如果洗衣机的衣服洗好了,那么它也去排队。但是妈妈、小姨忙不过来,就没人晾衣服
线程状态与切换图
在涉及FIFO、RR调度机制时,还有一个前提:是否“可抢占”,意思是有更高优先级的就绪任务时,它是否可以即刻运行。如果可以即刻运行,那么就是“可抢占调度”。
我们讲解FIFO、RR调度机制时,是指同一优先级下的任务如何调度。
使用“可抢占调度”和“RR调度”时,进程/线程被创建后,它能否立刻运行?
-
如果它的优先级比“所有就绪的任务”都高,那么它就可以“抢占”CPU立刻运行
-
如果它的优先级是最高的,但是跟它一样高的任务正在运行,它就去排队
-
如果它的优先级比较低,那么也去后面排队
提问:去哪里找到“所有就绪的任务”来进行比较?去哪里“排队”?
回答:这必定涉及“任务链表”,有“就绪任务链表”,也有其他链表。一个任务在哪个链表里,跟它的“状态”有关。
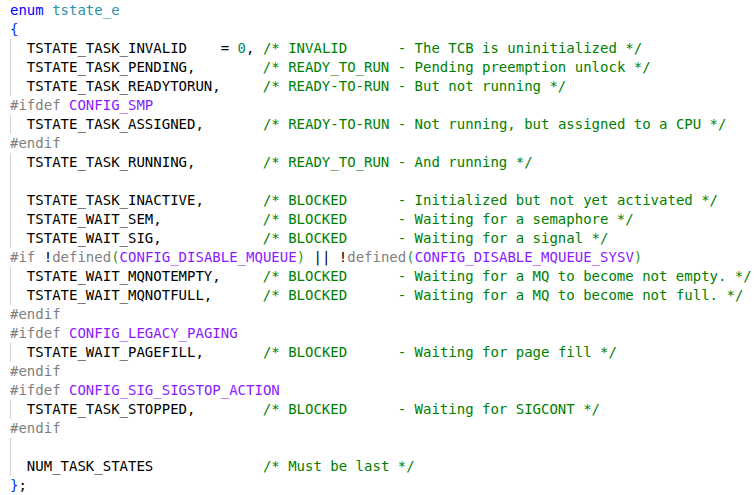
在文件“nuttx/include/nuttx/sched.h”中,定义了线程的多个状态,如下:
openvela里有如下用于管理任务的链表:
#define list_readytorun() (&g_readytorun)
#define list_pendingtasks() (&g_pendingtasks)
#define list_waitingforsignal() (&g_waitingforsignal)
#define list_waitingforfill() (&g_waitingforfill)
#define list_stoppedtasks() (&g_stoppedtasks)
#define list_inactivetasks() (&g_inactivetasks)
#define list_assignedtasks(cpu) (&g_assignedtasks[cpu])
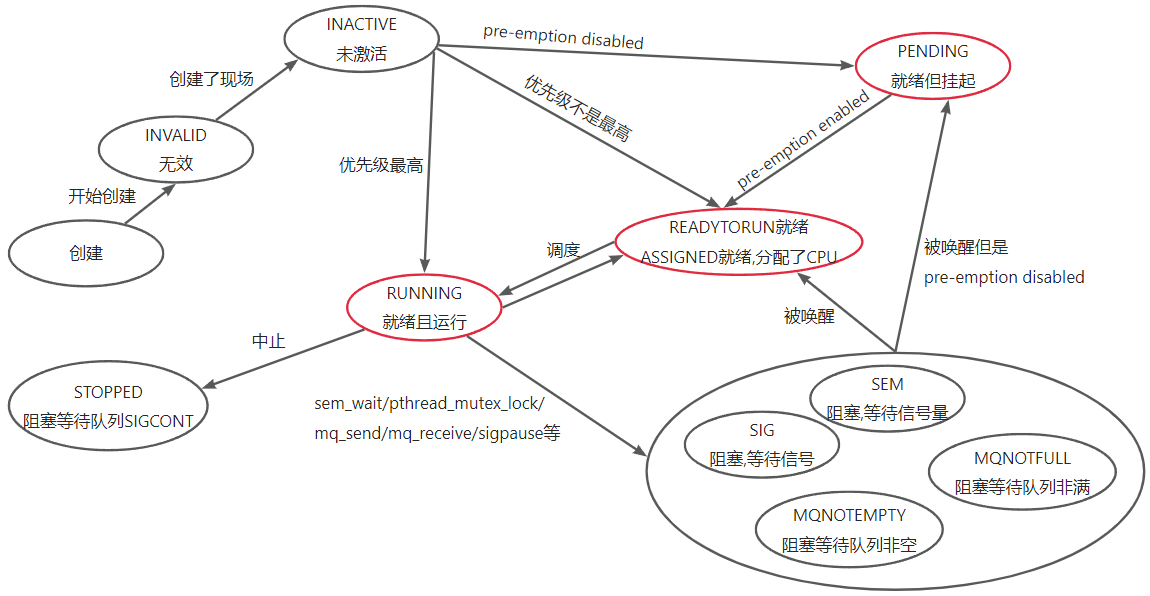
任务状态之间的转换关系为:
UP系统FIFO调度源码分析
看视频。
进程、线程创建过程如下,最后都会调用“nxtask_activate”:
task_create
task_create_with_stack
nxtask_create
nxthread_create
nxtask_init
nxtask_setup_scheduler
nxtask_activate
posix_spawn
nxposix_spawn_exec
exec_spawn
exec_internal
exec_module
nxtask_init
nxtask_setup_scheduler
nxtask_activate
pthread_create
nx_pthread_create
pthread_setup_scheduler
nxtask_activate
kthread_create
kthread_create_with_stack
nxthread_create
nxtask_init
nxtask_activate
nxtask_activate: // nuttx/sched/task/task_activate.c
if (nxsched_add_readytorun(tcb)) --\> nxsched_add_prioritized

{

up_switch_context(tcb, rtcb);

}
RR调度的过程:
# tick中断初始化过程
nx_start > clock_initialize > up_timer_initialize >
irq_attach(29, (xcpt_t)platform_tick, NULL);

// vendor/allwinnertech/chips/r528/r528_timerisr.c
platform_tick
nxsched_process_timer // nuttx/sched/sched/sched_processtimer.c
nxsched_process_scheduler
# 对于RR调度机制
nxsched_process_scheduler // nuttx/sched/sched/sched_processtimer.c
for (i = 0; i \< CONFIG_SMP_NCPUS; i++)

{

nxsched_cpu_scheduler(i); // nuttx/sched/sched/sched_processtimer.c

// nuttx/sched/sched/sched_roundrobin.c

nxsched_process_roundrobin(rtcb, 1, false);

tcb-\>timeslice -= decr;

if (tcb-\>timeslice \<= 0 && !nxsched_islocked_tcb(tcb))

// 当前任务重新排序

if (nxsched_reprioritize_rtr(tcb, tcb-\>sched_priority))

{

// 有必要的话切换任务

up_switch_context(this_task(), rtcb);

}
# 对于FIFO调度机制
# define nxsched_process_scheduler() // nuttx/sched/sched/sched_processtimer.c
任务状态控制函数
在可抢占调度机制下,无论是FIFO还是RR调度机制,如果新创建的任务优先级最高,那么它可以立刻运行。对于FIFO机制,如果新建的任务优先级不是最高,那么它无法立刻运行,只有当前的任务主动放弃运行,其他任务才能运行。
无论是FIFO还是RR调度机制,当前任务都可以调用sleep、sem_wait等函数进入阻塞状态。这些函数的内部机制是怎样的?
sleep函数源码分析
sleep函数会让当前任务从“任务就绪链表”里移到“等待信号的链表”,并且启动任务自身的“看门狗定时器”。
tick中断里会判断“看门狗定时器”的时间是否超时,如果超时则把对应任务唤醒:从“等待信号的链表”里移到“任务就绪链表”。
代码如下:
第1步:sleep函数调用过程
sleep(time) // nuttx/libs/libc/unistd/lib_sleep.c
clock_nanosleep // nuttx/sched/signal/sig_nanosleep.c
nxsig_clockwait // nuttx/sched/signal/sig_timedwait.c
if (rqtp && rqtp-\>tv_sec == 0 && rqtp-\>tv_nsec == 0)

{

sched_yield();

return -EAGAIN;

}

// 启动看门狗定时器

// 参数都是(..., nxsig_timeout, rtcb)
wd_start_abstick/wd_start_realtime/wd_start_abstime
// 从就绪链表移除

nxsched_remove_self(rtcb);

// 放入“等待信号的链表”

rtcb-\>task_state = TSTATE_WAIT_SIG;

dq_addlast((FAR dq_entry_t \*)rtcb, &g_waitingforsignal);

// 切换任务

up_switch_context(this_task(), rtcb);
第2步:看门狗定时器超时的函数调用过程
nxsched_process_timer // nuttx/sched/sched/sched_processtimer.c
wd_timer(clock_systime_ticks()); // nuttx/sched/wdog/wd_start.c

// 判断看门狗定时器是否超时

wd_expiration(ticks); // nuttx/sched/wdog/wd_start.c

wdog = list_first_entry(&g_wdactivelist, struct wdog_s, node);

// 比较看看是否超时
clock_compare(wdog->expired, ticks)
// 若超时,从g_wdactivelist链表移除

list_delete(&wdog-\>node);

// 运行看门口定时器的超时函数

func = wdog-\>func;

CALL_FUNC(func, wdog-\>arg);
nxsig_timeout // nuttx/sched/signal/sig_timedwait.c
// 把任务从“等待信号的链表”移除

dq_rem((FAR dq_entry_t \*)wtcb, list_waitingforsignal());

// 把任务放入就绪链表并可能调度

if (nxsched_add_readytorun(wtcb))

{

up_switch_context(wtcb, rtcb);

}
sem_wait函数源码分析
任务A调用sem_wait时可能会阻塞,那么它将被从“任务就绪链表”里移除,然后放入semaphore本身的链表。
任务B调用sem_post时,会从semaphore本身的链表找到任务A,然后把它唤醒。
第1步:sem_wait函数的调用过程:
sem_wait // nuttx/libs/libc/semaphore/sem_wait.c
nxsem_wait(sem); // nuttx/sched/semaphore/sem_wait.c
nxsem_wait_slow // nuttx/sched/semaphore/sem_wait.c
rtcb-\>waitobj = sem;

rtcb-\>errcode = OK;

// 从就绪链表移除

nxsched_remove_self(rtcb);

// 放入“这个semaphore的链表”

rtcb-\>task_state = TSTATE_WAIT_SEM;

nxsched_add_prioritized(rtcb, SEM_WAITLIST(sem));

// 切换任务

up_switch_context(this_task(), rtcb);

ret = rtcb-\>errcode != OK ? -rtcb-\>errcode : OK;
第2步:sem_post函数的调用过程:
sem_post // nuttx/libs/libc/semaphore/sem_post.c
nxsem_post // nuttx/sched/semaphore/sem_post.c
nxsem_post_slow // nuttx/sched/semaphore/sem_post.c
sem_count = atomic_fetch_add(NXSEM_COUNT(sem), 1);

// 从“这个semaphore的链表”里移除任务

stcb = (FAR struct tcb_s \*)dq_remfirst(SEM_WAITLIST(sem));

// 把任务放入就绪链表并可能调度

if (nxsched_add_readytorun(stcb))

{

up_switch_context(stcb, rtcb);

}